

Ver lección
Contenido del curso
- El auge de los drones de un solo uso: tipos y evolución
- Municiones merodeadoras: comprendiendo los drones “Kamikaze”●
- C-UAS (Contra-UAS): drones interceptores defendiendo los cielos
- Un análisis comparativo: ataque, defensa y engaño
- Sistemas de alta integridad: garantizando el éxito de la misión en UAS de un solo sentido (One-Way UAS)
 7 min
Municiones merodeadoras: comprendiendo los drones “Kamikaze”
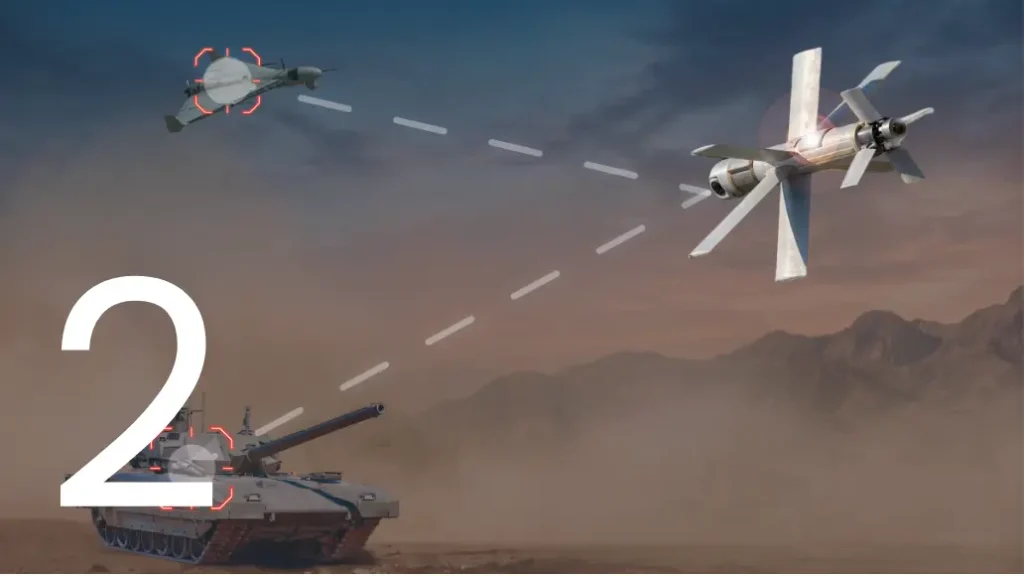
En la Lección 1, establecimos el cambio de paradigma de aeronaves reutilizables a sistemas fungibles. Ahora, enfocaremos nuestra perspectiva de ingeniería en la categoría más disruptiva estratégicamente dentro de este espacio: las Municiones Merodeadoras (LM).
Mientras que los medios de comunicación convencionales utilizan con frecuencia el término sensacionalista “drones kamikaze”, como profesionales de la industria aeroespacial debemos entender estas plataformas como sistemas aéreos guiados por precisión, autónomos y altamente sofisticados. Representan un puente fascinante entre la artillería tradicional, los misiles de crucero y los Vehículos Aéreos No Tripulados (UAV). En esta lección, disecaremos su anatomía, analizaremos sus perfiles de vuelo únicos y exploraremos la aviónica crítica que los hace tan efectivos en el campo de batalla moderno.
Definiendo la munición merodeadora: Misil frente a UAV
Para comprender verdaderamente la ingeniería detrás de una munición merodeadora, resulta útil compararla con un misil de crucero tradicional.
Cuando se lanza un misil de crucero tradicional, las coordenadas de su objetivo deben conocerse de antemano. El misil vuela por una ruta preprogramada utilizando GPS y navegación inercial, impacta en la coordenada y detona. Es altamente efectivo contra infraestructuras estáticas, pero posee una flexibilidad limitada. Si el objetivo se mueve mientras el misil está en tránsito, o si la inteligencia inicial era incorrecta, el misil no puede cambiar su misión fácilmente.
Una munición merodeadora resuelve esta rigidez táctica. Se lanza hacia una zona de interés sin necesidad de una coordenada precisa del objetivo. Una vez que llega a la zona designada, pasa a una fase de “merodeo”, circulando por el área durante minutos o incluso horas. Durante esta fase, actúa como un UAV de Inteligencia, Vigilancia y Reconocimiento (ISR), utilizando sus cámaras y sensores a bordo para explorar el suelo que se encuentra debajo. Solo cuando se identifica positivamente un objetivo de alto valor, pasa a un perfil de ataque, descendiendo en picado para entregar su carga útil explosiva.
Esencialmente, una munición merodeadora es un misil inteligente con la autonomía y las capacidades de observación de un dron, lo que otorga a los comandantes una paciencia táctica sin precedentes.
La anatomía de una munición merodeadora
Diseñar una munición merodeadora requiere equilibrar requisitos aeronáuticos contrapuestos. Desglosemos los componentes de hardware principales que componen estos sistemas:
La estructura y la aerodinámica
El diseño aerodinámico de una LM es un estudio de compromiso. La aeronave debe sobresalir en dos regímenes de vuelo completamente diferentes:
- La fase de merodeo: La estructura necesita una alta eficiencia aerodinámica (una alta relación sustentación-resistencia) para permanecer en el aire el mayor tiempo posible consumiendo la mínima energía. Esto a menudo favorece alas largas y rectas o configuraciones de ala delta que maximizan la sustentación a velocidades de crucero más bajas.
- El picado terminal: Por el contrario, cuando el dron identifica un objetivo, debe descender en picado a altas velocidades para minimizar el tiempo que el enemigo tiene para reaccionar o desplegar contramedidas. La alta velocidad requiere una baja resistencia aerodinámica y la integridad estructural necesaria para soportar altas fuerzas G.
Muchas LM modernas utilizan alas plegables. Se lanzan desde un tubo neumático compacto; una vez fuera del tubo, las alas se despliegan en su posición para la eficiente fase de merodeo.
Sistemas de propulsión
La elección de la propulsión determina la firma acústica, la velocidad y la autonomía del dron.
- Motores eléctricos: La mayoría de las LM tácticas y portátiles utilizan propulsión eléctrica. Los motores eléctricos son increíblemente fiables, mecánicamente simples y, lo más importante, poseen una firma acústica y térmica muy baja. Son silenciosos y difíciles de detectar por sensores infrarrojos, lo que les permite aproximarse sigilosamente a los objetivos. Sin embargo, las baterías limitan su tiempo de merodeo.
- Motores de combustión interna (ICE): Las LM más grandes, diseñadas para atacar a gran profundidad detrás de las líneas enemigas, dependen de pequeños motores de gasolina o de combustible pesado. Estos proporcionan un alcance y una autonomía significativamente mayores (a veces de varias horas), pero son más ruidosos y más fáciles de rastrear por las defensas aéreas enemigas.
La carga útil (ojiva y sensores)
Debido a que la plataforma no necesita tren de aterrizaje, un porcentaje enorme de su peso se dedica a la carga útil.
- Los sensores: Las LM están equipadas con cámaras electroópticas (EO) e infrarrojas (IR) montadas en un cardán (gimbal) estabilizado. Estas permiten al dron ver claramente a la luz del día o en condiciones de oscuridad absoluta.
- La ojiva: La carga explosiva está integrada directamente en el fuselaje. Dependiendo de la misión, la ojiva puede ser de alto explosivo antitanque (HEAT) para penetrar vehículos blindados, o de fragmentación para atacar a personal expuesto e instalaciones de radar.
El perfil de vuelo y el rol del autopiloto
El verdadero “cerebro” de la munición merodeadora es su autopiloto y su sistema de control de vuelo (FCS). En los drones reutilizables, un autopiloto gestiona el despegue, los puntos de ruta (waypoints) y el aterrizaje. En una LM de un solo uso, el autopiloto debe ejecutar un perfil de vuelo altamente dinámico y agresivo con cero margen de error.
Analicemos el perfil de vuelo estándar de una LM y cómo lo gestiona la aviónica:
- Lanzamiento y ascenso: La LM se lanza (mediante catapulta, tubo neumático o un propulsor de cohete). El autopiloto estabiliza instantáneamente la estructura, corrige cualquier anomalía del lanzamiento y asciende agresivamente hasta su altitud de crucero.
- Tránsito y merodeo: El dron se desplaza hacia la zona del objetivo utilizando GPS y Unidades de Medición Inercial (IMU). Una vez allí, el autopiloto cambia al modo de merodeo, volando en patrones eficientes circulares o en forma de ocho para conservar energía mientras mantiene el cardán de la cámara apuntando de manera constante hacia el suelo.
- Adquisición del objetivo (Humano en el bucle frente a Autonomía): El dron transmite vídeo en directo al operador a través de un enlace de datos de radio encriptado. El operador examina la transmisión, identifica el objetivo y lo “fija”. Esto se conoce como el concepto de “Humano en el bucle” (MITL, Man-in-the-Loop), el cual asegura que un ser humano tome la decisión letal final para evitar daños colaterales.
- El picado terminal: Una vez fijado, el operador ordena el ataque. Aquí es donde el autopiloto demuestra su valía. El FCS inclina el morro hacia abajo, aumenta el acelerador al máximo y ejecuta un picado a alta velocidad. El autopiloto debe calcular continuamente la trayectoria, ajustando las superficies de control en cuestión de microsegundos para mantener el objetivo perfectamente centrado en la mira, compensando la cizalladura del viento y el movimiento del objetivo hasta el momento del impacto.
El desafío de ingeniería: entornos denegados y VBN
OUno de los mayores desafíos de ingeniería en el diseño moderno de municiones merodeadoras es operar en “entornos denegados”. Al volar contra un adversario sofisticado, los operadores deben asumir que sucederán dos cosas:
- El GPS será interferido (jammed) o suplantado (spoofed).
- Los enlaces de comunicación por radio serán bloqueados (Guerra Electrónica).
Si un dron tradicional pierde el GPS y su enlace de radio con el piloto, normalmente está programado para regresar a casa o aterrizar. Una munición merodeadora, sin embargo, debe completar su misión.
Aquí es donde la aviónica avanzada, como la Navegación Basada en Visión (VBN) y la inteligencia artificial de computación en el borde (edge-computing), se vuelven críticas. Si una LM pierde el GPS, su autopiloto puede utilizar cámaras orientadas hacia abajo para comparar el terreno inferior con mapas satelitales precargados, navegando puramente por la vista (Odometría y Referenciación del Terreno).
Además, si el enlace de radio es interferido y el operador humano no puede enviar la orden final de “ataque”, las LM modernas están siendo equipadas con reconocimiento de objetivos por IA. El ordenador de a bordo está entrenado para reconocer las siluetas de tanques enemigos, antenas de radar o artillería. Una vez que la IA identifica un objetivo válido, el autopiloto puede iniciar de forma autónoma el picado terminal y fijarse en la firma visual, ajustando su trayectoria de vuelo puramente a través del procesamiento de imágenes sin necesidad de GPS ni de un piloto humano. Esta guía terminal autónoma es lo que hace que las municiones merodeadoras de próxima generación sean casi imposibles de detener una vez que están en el aire.
En conclusión, una Munición Merodeadora es una obra maestra de la ingeniería desechable. Combina la autonomía aerodinámica de un dron de vigilancia con el poder cinético de un misil, todo ello gestionado por autopilotos de calidad industrial capaces de realizar ajustes en cuestión de microsegundos en los entornos más hostiles y con mayor ruido electrónico del planeta.
