

Embention releases upgraded Veronte KAI FCC for One-Way drones at MSPO
Discover Veronte KAI 2.2 with AI-based PNT, terminal guidance and scalable production for one-way drones in contested environments.
July 24, 2020
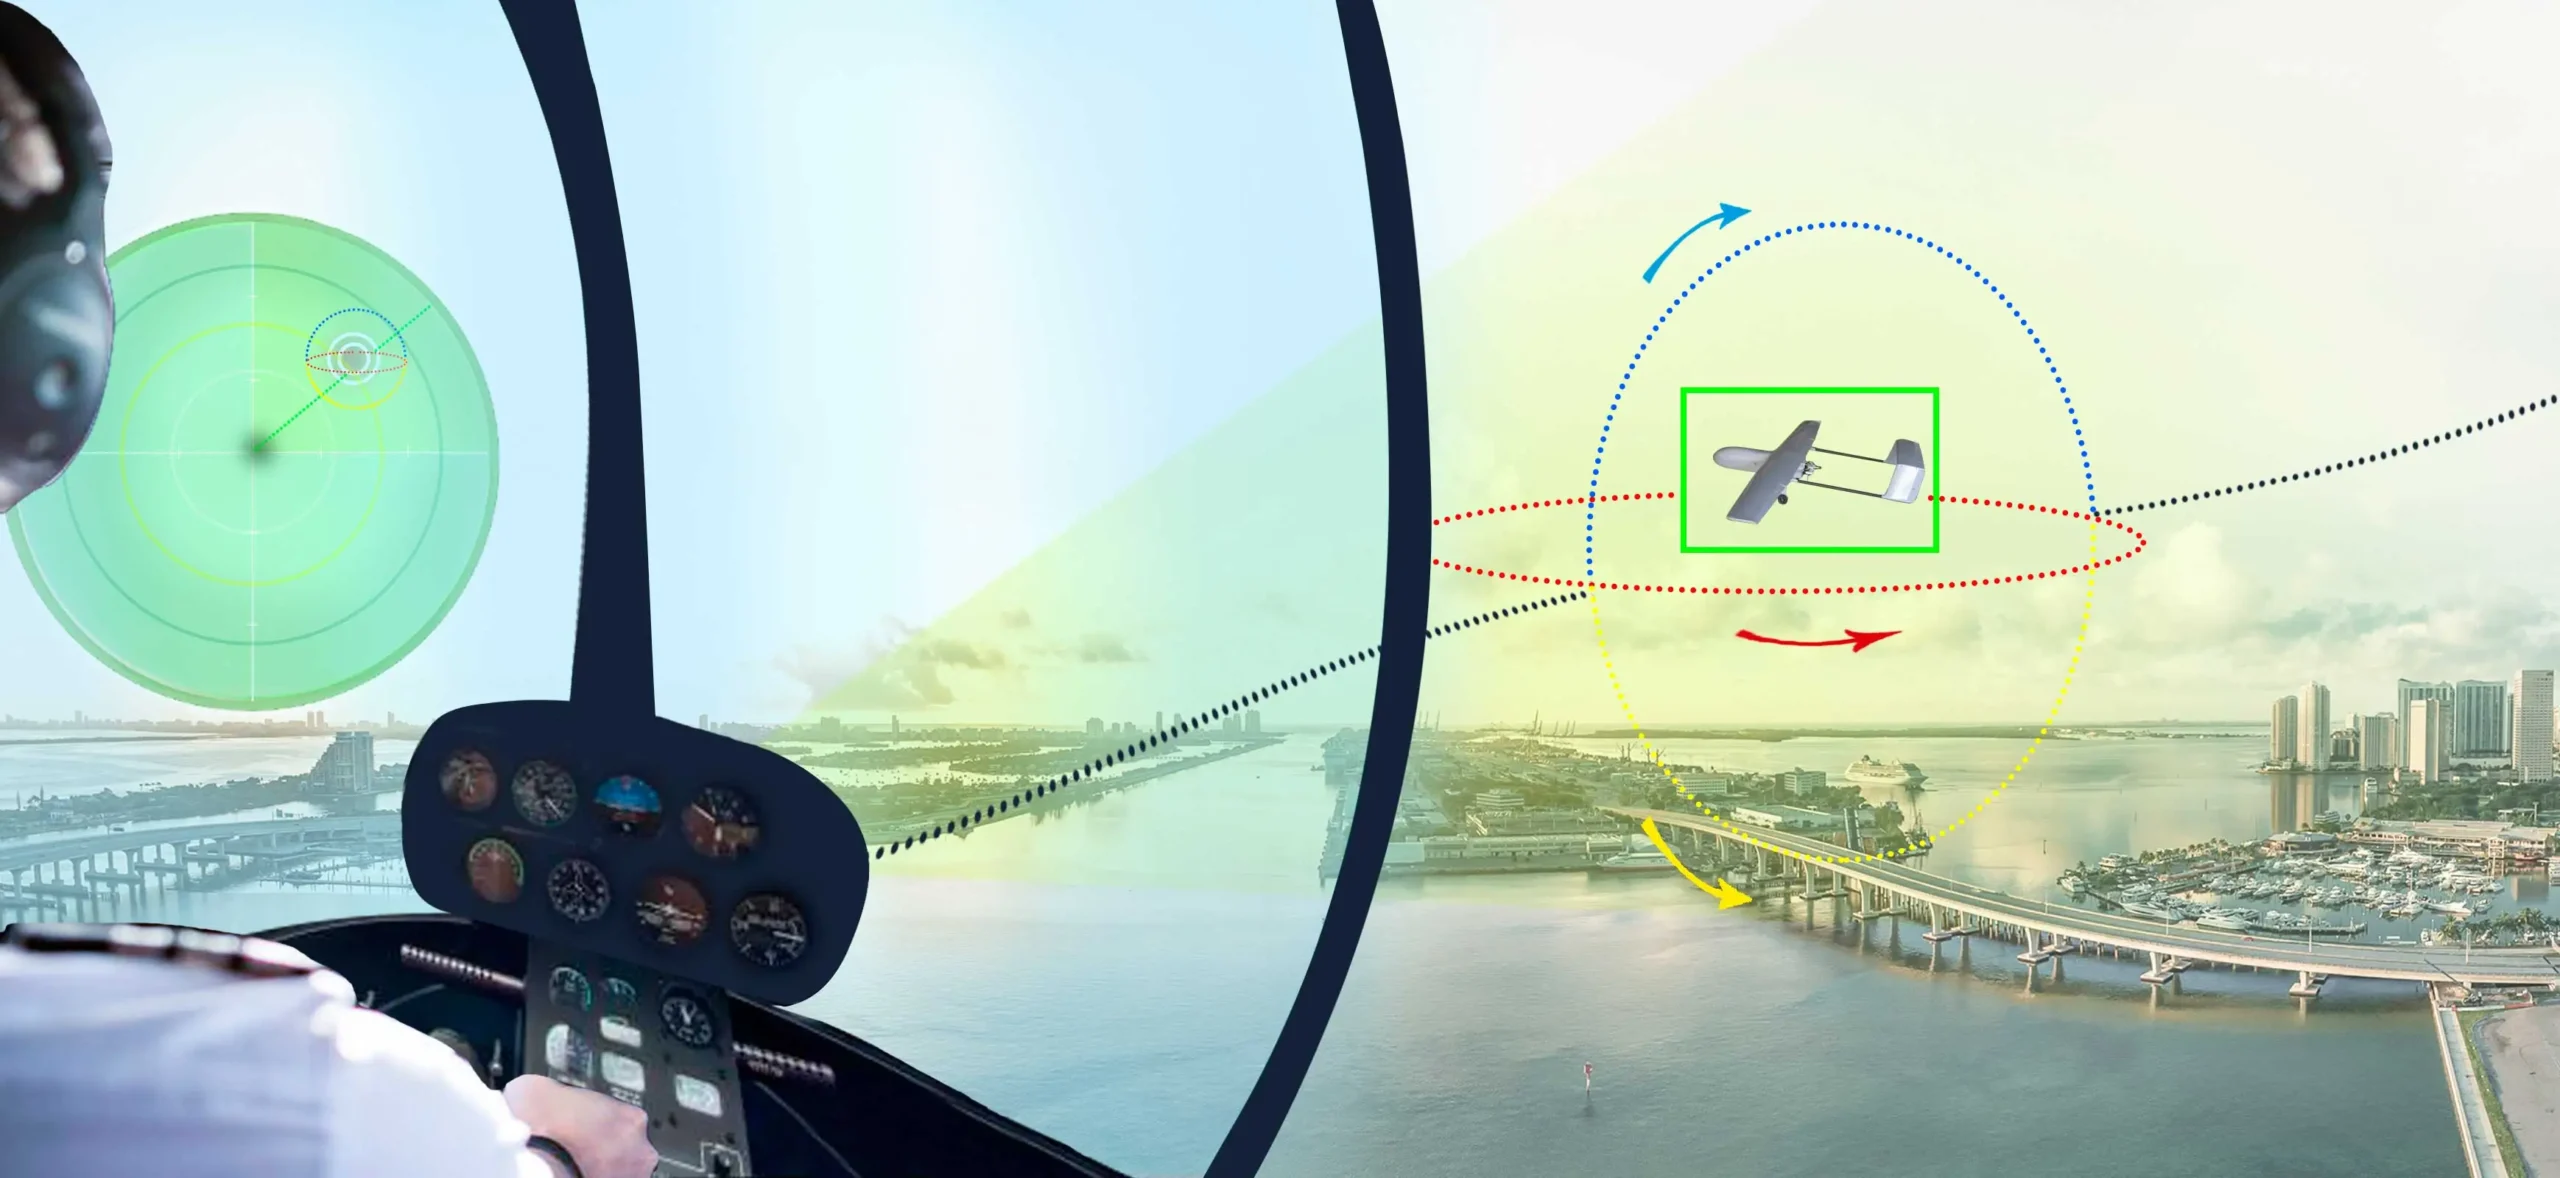
Un vehículo autónomo se define como aquel vehículo capaz de entender su entorno y operar sin intervención humana. Es decir, capaz de detectar el entorno y tomar una decisión conforme su propósito y los datos recopilados. Incluso si existen algoritmos robustos de evitación, la certificación de una solución de detección y evasión (Sense & Avoid) para eVTOL podría requerir una larga inversión en términos de tiempo y coste, ya sea porque los datos recopilados por los sensores no son fiables para todas las condiciones y entornos de vuelo o porque la tarea implica un alto nivel de riesgo. En estos casos, en lugar de actuar después de detectar, el vehículo sugiere una maniobra de evasión para que el operador/piloto pueda decidir cómo proceder. Esta técnica es conocida como “Detectar y Sugerir”.
En el caso de los coches autónomos, la gran mayoría ya son capaces de operar de forma completamente autónoma, a pesar de que debe haber un piloto a bordo responsable de la conducción. En los vehículos aéreos, se necesitará un enfoque similar para facilitar la integración de los eVTOL en la Movilidad Aérea Urbana (UAM).
En este caso, el proceso que tiene lugar es Detectar y Sugerir. Esto significa que los sensores hacen su trabajo de detectar el entorno al tiempo que el autopiloto recibe esa información y la utiliza para generar la maniobra de evasión de obstáculos correspondiente. Pero, en lugar de enviar este comando directamente a los actuadores, proporciona esta información de comando al operador, que toma la decisión final.
De esta forma, la responsabilidad de la maniobra recae en el operador, lo que permite excluir las funcionalidades de Detectar y Evitar (Sense and Avoid) del alcance de la certificación eVTOL.
La técnica “Detectar y Sugerir” reduce el riesgo del autopiloto de realizar una mala (o no la mejor) decisión, recayendo la responsabilidad en el operador. Por supuesto, el mayor inconveniente es que se necesita un piloto para tomar la decisión en caso de detección de obstáculos. Sin embargo, esto no debería ser un problema importante cuando se habla de los eVTOL para la UAM. Es cierto que el operador necesita cierto nivel de habilidad para poder tomar estas decisiones o incluso tomar el control manual tras la detección de un objeto. Sin embargo, el nivel de habilidad de pilotaje requerido sería menor, ya que será asistido por el autopiloto.
Detectar y Sugerir es una técnica muy favorable en aquellos casos donde un vuelo o conducción totalmente autónoma no es la opción más factible debido a las existentes limitaciones en los sensores de detección y en las restricciones de las regulaciones actuales para la certificación eVTOL. Sin embargo, el autopiloto puede ayudar al operador con sus sugerencias y mejorar la fiabilidad general y la solidez del sistema. Es por ello que esta técnica es totalmente idónea para lograr la integración de los UAVs dentro del sistema aéreo controlado, es decir, la Movilidad Aérea Urbana (UAM).
Receive news & updates
Discover Veronte KAI 2.2 with AI-based PNT, terminal guidance and scalable production for one-way drones in contested environments.

The iMEDCAP consortium proudly announces the successful completion of the live pilot demonstration of its autonomous tactical medical evacuation system at NATO’s Vigorous Warrior 2026 exercise.

Learn about USV applications and advantages in marine exploration enhanced by Veronte Autopilot 1x for efficient autonomous control.
