

Ver lección
Contenido del curso
 5 min
Tipos y arquitecturas de aeronaves eVTOL
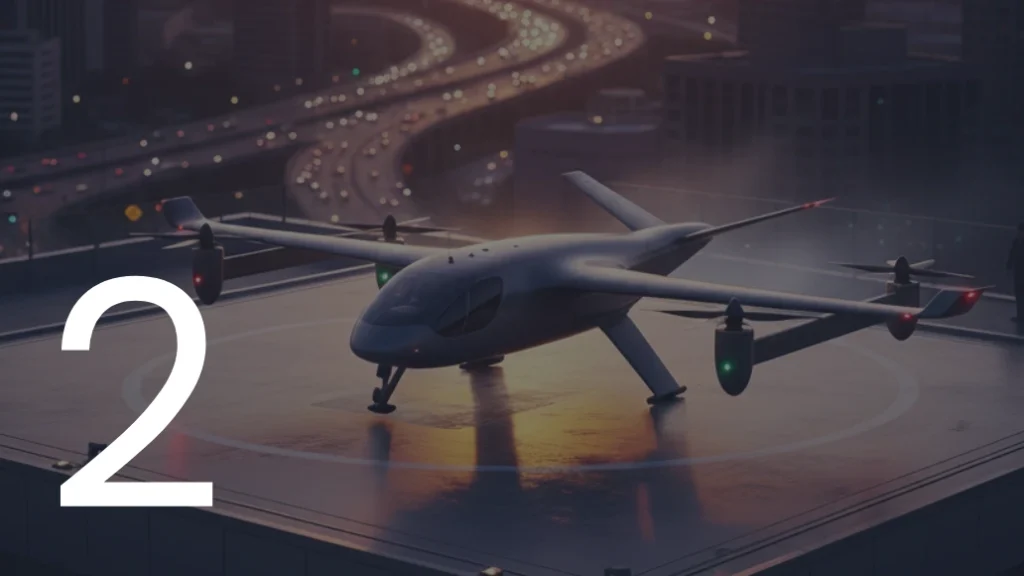
La arquitectura de una aeronave eVTOL es uno de los factores más decisivos que influyen en su rendimiento, seguridad, ruta de certificación, viabilidad operativa y viabilidad económica. A diferencia de las aeronaves convencionales, donde un número limitado de configuraciones ha dominado durante décadas, el desarrollo de eVTOL ha dado lugar a una amplia variedad de conceptos arquitectónicos, impulsados por la flexibilidad de la propulsión eléctrica y la ausencia de restricciones mecánicas tradicionales.
Esta lección proporciona un análisis detallado de las principales arquitecturas eVTOL, explicando cómo funciona cada configuración, qué compromisos técnicos introduce y cómo impacta en el control de vuelo, la redundancia, la eficiencia energética y la certificación. Comprender estas arquitecturas es esencial para evaluar las decisiones de diseño y sus implicaciones a lo largo de todo el ciclo de vida del eVTOL.
Por qué importa la arquitectura en el diseño de eVTOL
En la aviación convencional, la generación de propulsión y sustentación está estrechamente acoplada a través de sistemas accionados mecánicamente. La propulsión eléctrica rompe este paradigma al permitir múltiples propulsores independientes, distribuidos a través del fuselaje y controlados electrónicamente. Esto permite nuevas configuraciones que optimizan diferentes aspectos de la misión, como la eficiencia en vuelo estacionario, el rendimiento en crucero, la redundancia o la reducción de ruido.
Sin embargo, esta libertad arquitectónica tiene un costo. Cada propulsor, actuador y modo de control adicional aumenta la complejidad del sistema, introduce nuevos modos de fallo y plantea desafíos en el control de vuelo y la certificación. Como resultado, la selección de la arquitectura eVTOL es fundamentalmente un proceso de equilibrio entre requisitos competitivos en lugar de maximizar una única métrica de rendimiento.
Arquitectura eVTOL multirrotor
La arquitectura eVTOL multirrotor es conceptualmente la más simple y más intuitiva. Se basa exclusivamente en rotores orientados verticalmente para generar sustentación durante todas las fases del vuelo, incluyendo vuelo estacionario, ascenso, crucero y descenso. La sustentación se produce puramente a través del empuje, sin depender de la sustentación aerodinámica de las alas.
Desde una perspectiva de control, los eVTOL multirrotor se benefician de la vectorización directa del empuje, con la actitud y la posición controladas por velocidades de rotor diferenciales. Esto resulta en leyes de control relativamente simples y un comportamiento predecible en vuelo estacionario, lo cual es ventajoso durante el despegue, el aterrizaje y las operaciones a baja velocidad.
Sin embargo, la ausencia de sustentación aerodinámica durante el crucero conduce a una baja eficiencia energética. Se requiere potencia continua para contrarrestar la gravedad, limitando significativamente el alcance y la autonomía. Como resultado, las arquitecturas multirrotor están generalmente limitadas a misiones cortas y fracciones de carga de pago más bajas.
Desde un punto de vista de certificación, los eVTOL multirrotor pueden ofrecer altos niveles de redundancia de propulsión, ya que la pérdida de un solo rotor a menudo puede ser tolerada. No obstante, el gran número de motores y componentes de electrónica de potencia aumenta la carga de demostrar la fiabilidad del sistema y la contención de fallos.
Por lo tanto, las arquitecturas multirrotor se asocian más comúnmente con eVTOLs de carga u operaciones de menor escala, en lugar de transporte de pasajeros de largo alcance.
Arquitectura lift + cruise (sustentación + crucero)
La configuración lift + cruise separa las funciones de sustentación vertical y propulsión hacia adelante. Se utilizan rotores de sustentación dedicados para el despegue, aterrizaje y vuelo estacionario, mientras que hélices separadas —a menudo montadas en configuración tractora o propulsora— proporcionan empuje durante el crucero con alas.
Esta separación permite a la aeronave explotar la sustentación aerodinámica de las alas fijas durante el crucero, mejorando dramáticamente la eficiencia energética en comparación con los diseños multirrotor. Una vez en vuelo de avance, los rotores de sustentación pueden apagarse o ponerse en bandera, reduciendo el consumo de energía.
Desde un punto de vista de ingeniería, las arquitecturas lift + cruise simplifican ciertos aspectos del control de vuelo, ya que los regímenes de vuelo estacionario y crucero están claramente separados. Sin embargo, introducen masa estructural y complejidad adicionales debido a la necesidad de múltiples subsistemas de propulsión.
Los desafíos de certificación surgen de la fase de transición, durante la cual los rotores de sustentación se desactivan y la propulsión de crucero toma el control. Las autoridades requieren una demostración clara de que las transiciones son seguras, repetibles y robustas ante fallos.
Lift + cruise es una de las arquitecturas más populares para eVTOLs de pasajeros, ya que ofrece un fuerte equilibrio entre eficiencia, rendimiento y complejidad del sistema manejable.
Arquitectura tilt-rotor (rotor basculante)
En un eVTOL de rotor basculante, los mismos propulsores se utilizan tanto para la sustentación vertical como para el vuelo hacia adelante rotando físicamente los rotores de una orientación vertical a una horizontal. Esto permite a la aeronave transicionar suavemente del vuelo estacionario al crucero con alas mientras minimiza el número de sistemas de propulsión.
La ventaja clave de las arquitecturas de rotor basculante es la eficiencia de propulsión, ya que todos los motores contribuyen a la sustentación y al empuje a través de toda la envolvente de vuelo. Esto puede conducir a un excelente alcance y rendimiento en crucero.
Sin embargo, los mecanismos de inclinación introducen una complejidad mecánica y de control significativa. Los actuadores de inclinación se convierten en componentes críticos para la seguridad, y los escenarios de fallo deben ser cuidadosamente analizados y mitigados. Además, el control de vuelo durante la transición está altamente acoplado y requiere algoritmos de control sofisticados.
Desde una perspectiva de certificación, los eVTOL de rotor basculante enfrentan uno de los escrutinios más estrictos, ya que las autoridades deben estar convencidas de que tanto los sistemas mecánicos como las leyes de control pueden manejar todas las condiciones de fallo previsibles.
A pesar de estos desafíos, las arquitecturas de rotor basculante son atractivas para casos de uso de movilidad regional, donde se requieren velocidades de crucero más altas y alcances más largos.
Arquitectura tilt-wing (ala basculante)
La arquitectura de ala basculante extiende el concepto de rotor basculante rotando toda el ala, junto con sus propulsores, entre orientaciones vertical y horizontal. Este enfoque puede mejorar la eficiencia aerodinámica durante el vuelo estacionario y la transición alineando el ala con el flujo descendente (downwash) del rotor.
Los diseños de ala basculante pueden ofrecer un excelente rendimiento en vuelo estacionario y requisitos de potencia reducidos durante el vuelo vertical. Sin embargo, introducen una complejidad estructural y aerodinámica aún mayor que los sistemas de rotor basculante.
La interacción entre la aerodinámica del ala, la estela del rotor y la estabilidad de la aeronave durante la transición presenta desafíos de control mayores. Como resultado, los eVTOL de ala basculante requieren sistemas de control de vuelo extremadamente robustos y una validación extensa.
Las autoridades de certificación tienden a abordar las arquitecturas de ala basculante con cautela, debido al alto acoplamiento entre sistemas mecánicos, aerodinámica y software de control.
Propulsión eléctrica distribuida (DEP) como habilitador común
Independientemente de la arquitectura específica, la mayoría de los eVTOL dependen de la propulsión eléctrica distribuida (DEP). DEP implica el uso de múltiples motores eléctricos más pequeños en lugar de una sola unidad de propulsión grande, ofreciendo varias ventajas.
Desde una perspectiva de seguridad, DEP permite redundancia inherente, permitiendo que la aeronave tolere fallos individuales de motor o inversor. Desde un punto de vista de ruido, múltiples rotores más pequeños pueden operar a velocidades de punta más bajas, reduciendo el impacto acústico.
Sin embargo, DEP también aumenta la complejidad de integración del sistema. La distribución de potencia, la gestión térmica y el aislamiento de fallos se convierten en consideraciones de diseño críticas. Los sistemas de control de vuelo deben gestionar un gran número de actuadores mientras mantienen la estabilidad y el rendimiento.
DEP es, por lo tanto, tanto un habilitador clave como un desafío central en el diseño de la arquitectura eVTOL.
Impacto arquitectónico en la seguridad y certificación
La elección de la arquitectura tiene un impacto directo en la estrategia de certificación. Los eVTOL destinados a transportar pasajeros deben cumplir con estrictos requisitos de aeronavegabilidad, a menudo apuntando a DAL A o DAL B para sistemas críticos de vuelo.
Las arquitecturas con separación funcional clara, modos de degradación gradual y casos de fallo bien definidos tienden a ser más certificables. Por el contrario, las arquitecturas altamente acopladas con transiciones complejas requieren un esfuerzo de verificación y validación más extenso.
Las autoridades de certificación evalúan no solo el rendimiento nominal, sino también el comportamiento ante fallos, la carga de trabajo del piloto y la previsibilidad del sistema. Como resultado, la simplicidad y transparencia arquitectónica a menudo se valoran tanto como el rendimiento bruto.
Ruido, eficiencia y compatibilidad urbana
La Movilidad Aérea Urbana impone restricciones únicas en el diseño de aeronaves. La huella sonora, el flujo descendente, el impacto visual y la previsibilidad operativa influyen en la aceptación pública.
Las arquitecturas que permiten una colocación optimizada de los rotores, una menor carga de disco y trayectorias de vuelo controladas son generalmente más adecuadas para entornos urbanos. Las arquitecturas de crucero con alas ofrecen ventajas en la reducción del consumo de energía y ruido durante el tránsito, mientras que el comportamiento similar al multirrotor es beneficioso cerca de los vertipuertos.
Como resultado, muchos diseños de eVTOL apuntan a soluciones híbridas, optimizando diferentes fases de vuelo por separado.
Ninguna arquitectura única óptima
Una conclusión clave del panorama actual de eVTOL es que ninguna arquitectura domina todos los casos de uso. Cada configuración representa un compromiso diferente entre eficiencia en vuelo estacionario, rendimiento en crucero, complejidad mecánica, sofisticación de control y esfuerzo de certificación.
Las misiones de aerotaxi urbano, movilidad regional, transporte de carga y servicios de emergencia imponen prioridades diferentes. La diversidad de arquitecturas eVTOL refleja la diversidad de estas misiones.
Conclusión
La arquitectura de una aeronave eVTOL moldea fundamentalmente sus capacidades, limitaciones y vía de certificación. Las configuraciones multirrotor, lift + cruise, rotor basculante y ala basculante ofrecen cada una ventajas y desafíos distintos, influenciados por la estrategia de propulsión, la complejidad de control y los objetivos operativos.
Comprender estas arquitecturas es esencial para ingenieros, operadores y tomadores de decisiones que trabajan en la Movilidad Aérea Avanzada. En la Lección 3, el enfoque se trasladará de la arquitectura a nivel de aeronave a un análisis más profundo de los sistemas críticos de eVTOL, incluyendo propulsión, almacenamiento de energía, control de vuelo, aviónica y gestión de redundancia.
