

Ver lección
 8 min
Geocaging bajo la norma ED-270 (Estándares EUROCAE)
Introducción al estándar ED-270
El ED-270, establecido en junio de 2020 por el Grupo de Trabajo 105 de EUROCAE, es la referencia global para los Estándares Mínimos de Rendimiento Operativo (MOPS) relativos al Geocaging. En el mundo de la aviación, los “MOPS” son los requisitos mínimos que un sistema debe cumplir para ser considerado seguro para su uso aeronáutico.
Cuando hablamos de Geocaging, el estándar hace una distinción clara:
- La Función: La lógica de software y las reglas que mantienen al dron en su lugar.
- El Equipo: El hardware físico (como el piloto automático) y el software que realmente ejecuta esas reglas.
Al seguir la ED-270, los fabricantes y operadores pueden demostrar a las autoridades de aviación que su sistema es lo suficientemente fiable para misiones complejas, como las definidas bajo el marco SORA (Specific Operation Risk Analysis).
Definiendo la “Jaula”: Cómo mantenemos seguros a los drones
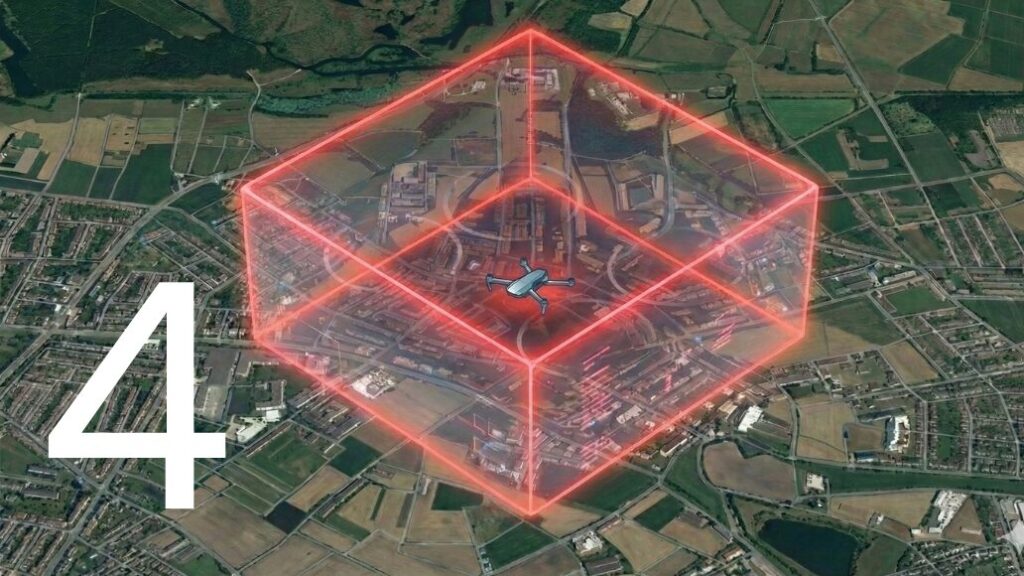
En su esencia, el Geocaging es una función de seguridad que ayuda a un piloto remoto a garantizar que la aeronave no tripulada (UA) nunca abandone un volumen de aire predefinido. Mientras que el Geofencing se utiliza a menudo para mantener a los drones fuera de áreas restringidas (como aeropuertos), el Geocaging se utiliza para mantenerlos dentro de su zona de trabajo designada.
El estándar define la “Jaula” como un conjunto de volúmenes anidados, casi como las capas de una cebolla:
- Geografía de Vuelo (Flight Geography): Este es el “patio de recreo” principal. Es el volumen de aire donde se pretende que el dron vuele durante las operaciones normales.
- Volumen de Contingencia (Contingency Volume): Esta es la “red de seguridad”. Si el dron se sale accidentalmente de la Geografía de Vuelo, entra en este espacio temporalmente mientras el piloto o el sistema realizan una maniobra para traerlo de vuelta.
- Búfer de Emergencia (Emergency Buffer): Este es el “límite exterior”. Si el dron entra en este espacio, significa que el control primario ha fallado y se debe activar una acción de emergencia, como un Sistema de Terminación de Vuelo (FTS), para evitar que entre en zonas restringidas.
Entendiendo los tres grados de seguridad
La ED-270 reconoce que no todas las misiones de drones tienen el mismo nivel de riesgo. Por lo tanto, define tres “grados” de Geocaging:
- Grado Bajo (Low Grade): Diseñado para misiones de bajo riesgo. Proporciona alertas de precaución (para advertir al piloto que un límite está cerca) y advertencias de contingencia (cuando se cruza el límite).
- Grado Medio (Medium Grade): Incluye todo lo del Grado Bajo pero añade un mayor nivel de fiabilidad. Está construido para garantizar que el dron abandone su volumen de seguridad menos de una vez cada 10,000 horas de vuelo.
- Grado Alto (High Grade): El nivel más seguro, que requiere dos canales de control independientes. Esto significa que incluso si el piloto automático principal falla por completo, hay un segundo sistema separado para detener el dron antes de que abandone el búfer de seguridad.
Haciendo el sistema fiable y fácil de usar
En este análisis de la Sección 4, nos enfocamos en cómo el “cerebro” del dron (la aviónica) interactúa con el piloto humano y el entorno. La fiabilidad no se trata solo de un código sofisticado; se trata de asegurar que el piloto siempre sepa qué está sucediendo.
La importancia del manual de usuario
Un sistema de Geocaging certificado debe incluir un manual detallado. Como operador, debes poder definir la “Jaula” claramente: cuántos puntos tiene el polígono, qué altura puede alcanzar y cuáles son las dimensiones mínimas y máximas. El sistema también debe facilitar la carga correcta de estos parámetros; si intentas despegar con una zona de seguridad inválida o corrupta, el sistema “deberá” impedir automáticamente que el dron inicie el vuelo.
Conciencia en tiempo real y “chequeos de salud”
El piloto automático hace más que solo vigilar los límites; vigila su propio estado de salud.
- Precisión de Posición: El dron debe comprobar constantemente si su GPS o sensores de posicionamiento funcionan correctamente. Si los datos de posición se vuelven “difusos” o poco fiables, el sistema debe emitir una Advertencia de Estado de Salud al piloto.
- Alertas Claras: La ED-270 exige que las alertas sean “inevívocas”. Esto significa que cuando un piloto ve una advertencia en su pantalla, no debería tener que adivinar qué significa; debe quedar claro que se está acercando o que ha cruzado un límite de seguridad.
- Protección Física: Para evitar accidentes, los controles que no son necesarios durante el vuelo (como los botones para borrar la jaula de seguridad) deben ser difíciles de alcanzar para que no se presionen por error.
Construyendo las zonas de seguridad: El arte de la planificación
En lugar de mirar matemáticas complejas, veamos la lógica de cómo planificamos una zona de vuelo segura. Cada dron necesita un poco de “relleno” a su alrededor para tener en cuenta tres factores principales: Error de Posición, Tiempo de Reacción y Espacio de Maniobra.
Teniendo en cuenta el “tambaleo” (error de posición)
Ningún GPS es perfecto; cada dron tiene un pequeño “tambaleo” en su posición reportada. Cuando definimos una Geografía de Vuelo, debemos restar este error del límite. Si tu GPS tiene una precisión de 2 metros, debes mantenerte al menos a 2 metros del borde para estar seguro de que no lo has cruzado realmente.
La reacción humana frente a la de la máquina
Cuando un dron cruza una línea, no se detiene instantáneamente.
- Reacción humana: Si un piloto vuela manualmente, la ED-270 asume que el humano tarda unos 5 segundos en darse cuenta de que hay un problema y mover las palancas para solucionarlo.
- Reacción de la máquina: Si el sistema es automático, es más rápido; generalmente se asume que tarda 3 segundos en iniciar una recuperación. ¡Durante esos segundos, el dron se sigue moviendo hacia el borde! Calculamos esta “Distancia de Reacción” observando la velocidad del dron y multiplicándola por ese tiempo de reacción.
Espacio de maniobra y viento
Una vez que el piloto (o el ordenador) reacciona, el dron necesita espacio para girar físicamente o detenerse.
- El “Medio Giro”: Un dron que se mueve a 50 km/h necesita una cierta distancia para inclinarse y volver a la zona segura.
- El Factor Viento: Si hay un viento fuerte soplando hacia el límite, el dron viajará mucho más lejos durante su giro que en un día tranquilo.
Al combinar el Error de Posición, la Distancia de Reacción y el Espacio de Maniobra, determinamos exactamente qué tan anchos deben ser el “Volumen de Contingencia” y el “Búfer de Emergencia” para mantener a todos en tierra a salvo.
