

Ver lección
 8 min
Introducción al Geofencing en UAS
Definición de Geofencing en el contexto UAS
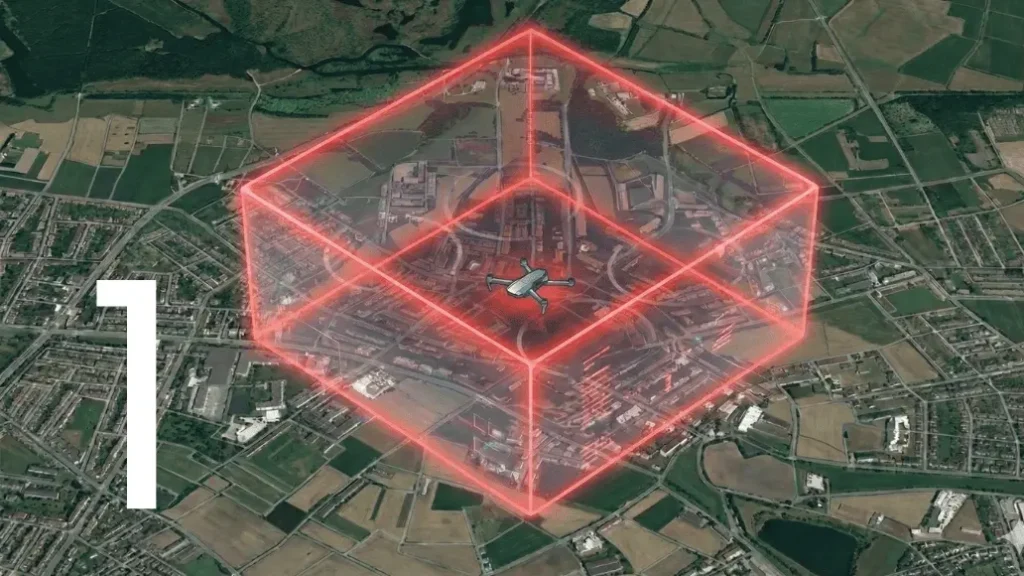
El Geofencing es una tecnología clave para la operación segura y regulada de vehículos aéreos no tripulados (UAV). Permite definir límites operativos virtuales mediante coordenadas geográficas y se aplica a través de posicionamiento GNSS y software de control de vuelo. Al restringir, condicionar y monitorear el movimiento de un UAV en áreas específicas, el geofencing contribuye a la seguridad del espacio aéreo, el cumplimiento normativo y el desarrollo de operaciones avanzadas y autónomas.+1
Es un sistema crítico para la seguridad de vuelo integrado en la suite de aviónica del UAS, comúnmente dentro del Sistema de Control de Vuelo del Autopiloto (AFCS). Es un mecanismo de alta fiabilidad diseñado para aplicar automáticamente limitaciones operativas al prevenir, detectar y/o reaccionar ante el vuelo no autorizado del UAS en un espacio aéreo restringido predefinido.+1
Un geofence es un perímetro virtual para un área geográfica del mundo real. En aviación civil, estas áreas se clasifican según la severidad de la restricción operativa que imponen. Para un UAS, un geofence puede representar:
- Zonas de No Vuelo (NFZ): Áreas de exclusión obligatoria y alto riesgo (ej. aeropuertos, centrales nucleares, bases militares).
- Zonas Restringidas: Áreas donde el vuelo se permite solo bajo condiciones específicas o con autorización explícita.
- Zonas Operativas: Los límites del área de misión prevista del UAS.
El desafío de ingeniería fundamental radica en garantizar que la implementación del geofence sea fail-safe y a prueba de manipulaciones. Un geofencing fiable para operaciones de UAV críticas para la seguridad requiere un monitoreo de integridad robusto y redundancia adecuada en los sistemas de posicionamiento GNSS y de control de vuelo.
Pilares técnicos de la implementación de Geofencing
El funcionamiento fiable del geofencing se basa en tres pilares técnicos centrales dentro de la arquitectura de aviónica:
Posicionamiento preciso y fiable (GNSS/INS)
El UAS debe conocer su posición con alta fidelidad. Esto implica:
- Sistemas Globales de Navegación por Satélite (GNSS): Basados en constelaciones como GPS, Galileo, GLONASS y BeiDou.
- Sistemas de Navegación Inercial (INS): Utilizan acelerómetros y giroscopios para estimar el estado con alta precisión a corto plazo, mitigando la pérdida de señal GNSS (spoofing o jamming).
- Algoritmos de Fusión (ej. Filtro de Kalman): Integran datos GNSS e INS para ofrecer una solución de posición confiable al AFCS, minimizando el error de posición estimado (EPE).
Lógica del Sistema de Control de Vuelo del Autopiloto
El Autopiloto es el cerebro que ejecuta las reglas del geofence. Los componentes clave incluyen:
- Definición de Límites: Almacenamiento de la geometría del geofence.
- Cálculo de Distancia: Cálculo continuo de la distancia más corta entre la posición actual del UAS y el límite del geofence más cercano.
- Protocolo de Reacción: Procedimientos fail-safe predefinidos para ejecutar al aproximarse o penetrar un límite. Siguen un enfoque por niveles:
- Nivel 1 (Aviso): Alerta visual y auditiva al piloto remoto en la Estación de Control de Tierra (GCS).
- Nivel 2 (Prevención): Ajuste automático del vector de trayectoria o reducción de velocidad y maniobrabilidad para evitar el cruce del límite.
- Nivel 3 (Contención/Terminación): Ejecución de un procedimiento crítico de contingencia, como el Regreso a Casa Automático (RTH) o, en el peor caso, una Terminación Controlada de Vuelo (CTF) (ej. descenso controlado a un punto seguro o aterrizaje de emergencia).
Gestión Digital de Datos del Espacio Aéreo
Algunos geofences son dinámicos y requieren actualizaciones regulares para reflejar cambios en el estado del espacio aéreo, como las Restricciones Temporales de Vuelo (TFR). Esto requiere un enlace de datos seguro y validado, junto con un proceso de actualización alineado con principios de calidad de datos aeronáuticos. Los datos del espacio aéreo deben ser demostrablemente válidos, trazables y con control de versiones.
Clasificación y tipos de Geofencing
Desde un punto de vista funcional, los sistemas se categorizan según su método de aplicación:
- Geofencing basado en Software (Soft): Implementado a nivel de software, como en una GCS o herramienta de planificación de misión. Es flexible pero depende del cumplimiento del piloto y puede ser anulado. No se considera una barrera de seguridad primaria.
- Geofencing basado en Firmware/Autopiloto (Hard): Implementado directamente en el firmware del autopiloto y la lógica de control. Se aplica independientemente del operador y es una barrera de seguridad más fuerte. En operaciones de alto riesgo, estos sistemas se desarrollan bajo principios de aseguramiento de software aeronáutico (ej. procesos tipo DO-178C).
- Geofencing basado en Red (ej. U-space/UTM): Gestionado por un sistema externo central (ej. Proveedor de Servicios U-space – USSP). El UAS reporta su posición al USSP, que puede enviar un comando (vía enlace C2) para hacer cumplir el límite. Representa el futuro de la gestión dinámica del espacio aéreo a gran escala.
El imperativo de seguridad: Geofencing como mitigación
En la gestión de riesgos aeronáuticos, el geofencing es una herramienta de mitigación para sistemas UAS. Al definir límites virtuales, ayuda a reducir riesgos tanto para personas en tierra como para otros usuarios del espacio aéreo.
Desde la seguridad en tierra, evita que los drones vuelen involuntariamente sobre áreas pobladas fuera de la zona aprobada, reduciendo la probabilidad de daños en caso de fallo. Desde la seguridad del espacio aéreo, apoya el cumplimiento de las reglas manteniendo a los drones alejados de zonas controladas o de alto tráfico, como aeropuertos. No existe el espacio aéreo “libre”; cada clase tiene sus reglas y el operador es responsable de conocerlas. El geofencing ofrece una salvaguarda técnica adicional contra violaciones accidentales.
En conclusión, la implementación del geofencing es un pilar de la seguridad de la aviónica moderna. Exige un enfoque de ingeniería multidisciplinar que combine posicionamiento de alta integridad, diseño robusto del AFCS y cumplimiento estricto de estándares de datos aeronáuticos para garantizar la seguridad pública y el crecimiento del sector UAS.
