

Embention presenta en MSPO 2026 el FCC Veronte KAI actualizado para drones de ataque de un solo uso.
Descubre Veronte KAI 2.0 con PNT basado en IA, guiado terminal y producción escalable para drones de un solo uso en entornos disputados.
octubre 16, 2015
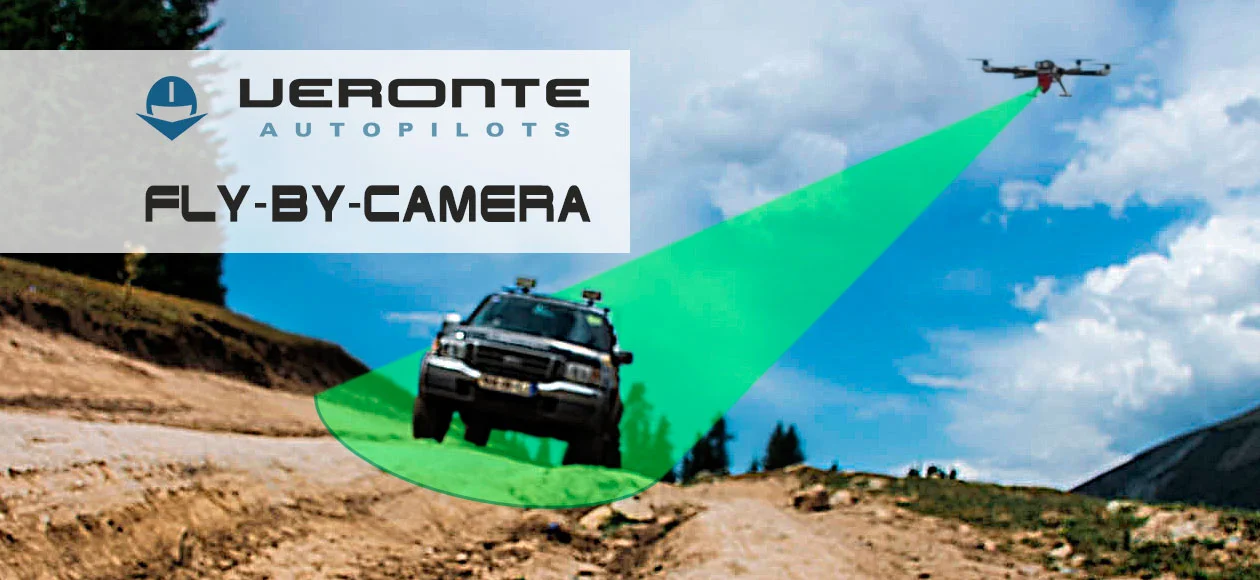
Durante la operación de misiones predefinidas, en ocasiones sobrevolamos puntos de interés o se detecta algún tipo de actividad en el entorno. Gracias a la activación del fly-by-camera podemos tomar el control del UAS de una manera simple e intuitiva, apuntando sobre el objetivo a seguir, con la ayuda de un mando o joystick, el UAS ajustará su vuelo manteniendo un vuelo estable sobrevolando el mismo.
Se puede lograr este sistema de posicionamiento fly-by-camera totalmente funcional al combinar un vehículo aéreo no tripulado y una cámara. La interfaz de control de vuelo permite al usuario establecer un foco objetivo con la cámara como referencia. Un controlador de velocidad produce un movimiento complementario simultáneo al vehículo no tripulado y a la unidad de posicionamiento de la cámara. Con lo que este controlador logra una acotación final globalmente uniforme en todos los términos de velocidad.
El sistema fly-by-camera se presta a diversos tipos de aplicaciones como son el seguimiento de vehículos en movimiento; la vigilancia de fronteras, propiedades privadas; operaciones de búsqueda y salvamento marítimo; mantenimiento y supervisión de instalaciones de oleoductos, de suministros de agua, etc…
El uso de diferentes tipos de UAS no está reñido con la funcionalidad fly-by-camera, tanto multirotores o helicópteros como aviones de ala fija pueden soportar este sistema de posicionamiento.
Los UAS de tipo multirotor o helicóptero pueden mantener una posición fija para un enfoque mejor y más controlado. Estos pueden mantener una actitud fija de la cámara y seguir al objetivo sin perder el foco; o por lo contrario pueden mantener la posición fija y que el gimbal cambie la orientación. En el caso de los aviones de ala fija se puede mantener un vuelo estacionario de tipo loiter coordinando el gimbal para mantener el objetivo en el foco; o no alterar la ruta preestablecida y que el gimbal haga un enfoque con seguimiento al objetivo.
El Veronte Autopilot 1x es uno de los sistemas de control no tripulado más relevante que soporta la navegación fly-by-camera, un sistema de aviónica a prueba de fallos con un completo procesamiento a bordo, que calcula la posición del foco objetivo y en función de esas coordenadas varía la ruta. Además se integra con cualquier Gimbal disponible en el mercado, maximizando la compatibilidad con cualquier aeronave.
Receive news & updates
Descubre Veronte KAI 2.0 con PNT basado en IA, guiado terminal y producción escalable para drones de un solo uso en entornos disputados.

El consorcio iMEDCAP se complace en anunciar la realización con éxito de la demostración piloto en vivo de su sistema autónomo de evacuación médica táctica en el ejercicio Vigorous Warrior 2026 de la OTAN.

Descubre las aplicaciones y ventajas de los USV en exploración marina gracias al Veronte Autopilot 1x con un control autónomo eficiente.
