

Ver lección
 8 min
Integración avanzada de sistemas y desafíos futuros
Aquí tienes la traducción íntegra del texto técnico:
El paradigma de la seguridad integrada
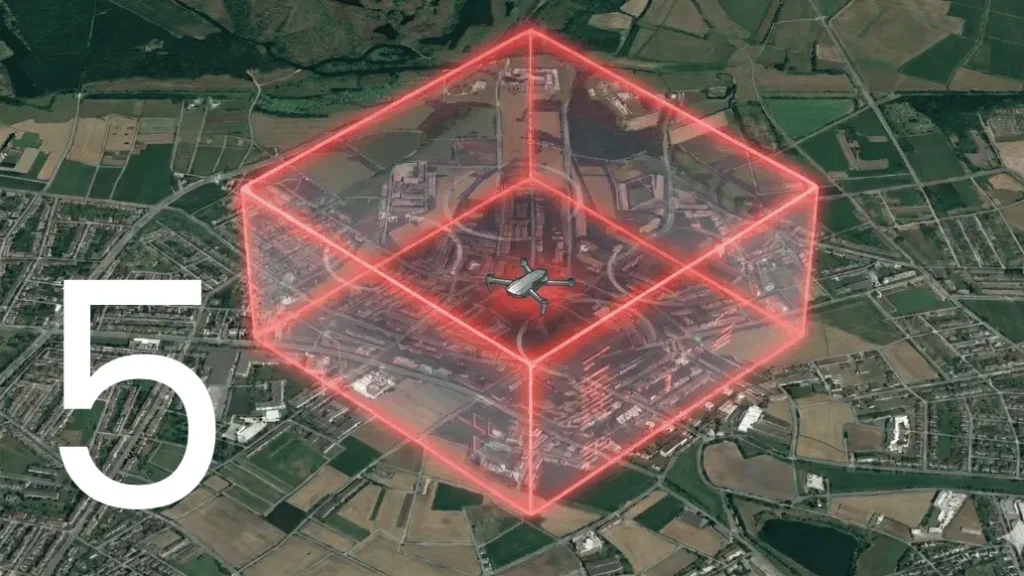
En la ingeniería aeronáutica contemporánea, las funciones de seguridad como el geofencing y el geocaging ya no se consideran “complementos” secundarios. Por el contrario, son componentes fundamentales de los bucles de Guiado, Navegación y Control (GNC). Para los sistemas no tripulados de grado profesional, especialmente aquellos que operan en entornos complejos o bajo la Categoría Específica (SORA), la integración de estos sistemas debe ser profunda, determinista y altamente fiable.
La integración avanzada garantiza que el sistema de control de vuelo no se limite a reaccionar ante la violación de un límite, sino que calcule activamente el estado del vehículo para evitar que dicha violación llegue a producirse. Esto requiere una sofisticada sinergia entre la redundancia de hardware, la lógica de software y la fusión de múltiples sensores.
Configuración basada en lógica y determinismo
La piedra angular de un sistema de control de vuelo de alto rendimiento es su capacidad para permitir que los ingenieros definan comportamientos complejos mediante un entorno de configuración basado en lógica. A diferencia de los sistemas de consumo con parámetros rígidos, los sistemas profesionales utilizan un enfoque de “lógica de bloques” o “basado en parámetros”.
El papel de las máquinas de estado en la contención
Dentro de un controlador de vuelo profesional, el geofencing se implementa como parte de una Máquina de Estados integral. Esto permite al sistema realizar transiciones entre diferentes “Fases de Vuelo” basadas en disparadores lógicos:
- Zonas de advertencia: una condición lógica en la que la aeronave entra en una zona de amortiguamiento (buffer), activando una alerta de telemetría o una reducción de velocidad para aumentar el tiempo de reacción.
- Límites estrictos (Geocaging): un disparador crítico que obliga al sistema a entrar en una fase de “Seguridad ante Fallos” (Fail-Safe). Dado que la lógica es definida por el usuario, esta fase puede adaptarse a la misión específica, ya sea un aterrizaje inmediato, el regreso a una coordenada segura de “inicio” (home) o el despliegue de un sistema de recuperación balístico (paracaídas).
Redundancia de hardware: la base de la fiabilidad
Para misiones donde un vuelo incontrolado (fly-away) no es una opción —como operaciones sobre áreas pobladas o cerca de infraestructuras críticas—, el hardware que aloja la lógica de geofencing debe ser tolerante a fallos.
Arquitecturas redundantes
Las unidades de control de vuelo de vanguardia utilizan sistemas de redundancia. Esta arquitectura consta de tres núcleos de procesamiento independientes y una cuarta unidad “árbitro” o de votación.
- Lógica de votación: cada núcleo calcula de forma independiente la posición de la aeronave con respecto a la “jaula” (geocage). El árbitro compara estos resultados.
- Disimilitud y aislamiento: si un núcleo de procesamiento sufre un fallo de hardware o un error de memoria, los núcleos restantes mantienen el control. La función de geocaging permanece operativa porque el “Núcleo de Seguridad” (Safety Core) está aislado de las tareas principales de la misión.
- Ejecución de alta integridad: esta redundancia es lo que permite que un sistema cumpla con los altos Niveles de Aseguramiento del Diseño (DAL), lo que lo hace apto para su integración en aeronaves que aspiran a una certificación de tipo formal.
Fusión de múltiples sensores para la integridad del posicionamiento
Una geovalla es tan fiable como los datos de navegación que la alimentan. Los sistemas profesionales no dependen únicamente de un receptor GNSS. En su lugar, emplean un Filtro de Kalman Extendido (EKF) avanzado para fusionar datos de múltiples fuentes.
- Disponibilidad e integridad del GNSS: los sistemas profesionales utilizan receptores GNSS de alta gama capaces de rastrear múltiples señales simultáneamente. Esta alta visibilidad satelital es crítica para mantener un bajo Nivel de Protección Horizontal (HPL), garantizando que el sistema sepa exactamente dónde está la aeronave respecto al geocage en todo momento, incluso en entornos de radiofrecuencia desafiantes.
- Sistemas de Navegación Inercial (INS): las IMU (Unidades de Medición Inercial) de alta calidad permiten que el sistema mantenga una estimación de la posición incluso durante interrupciones breves del GNSS. Esta capacidad de “Navegación por Estima” (Dead Reckoning) es vital para el geocaging; si se pierde la señal cerca de un límite, la aeronave aún puede usar su “mapa” interno para dirigirse de regreso a una zona segura.
- Posicionamiento diferencial (RTK/PPK): para entornos urbanos donde cada metro cuenta, la integración del posicionamiento cinemático en tiempo real (RTK) proporciona la precisión a nivel de centímetro necesaria para volar de forma segura dentro de corredores estrechos protegidos por geocaging.
Conectividad en tiempo real y geofencing dinámico
El futuro de las operaciones de UAS reside en la Gestión Dinámica del Espacio Aéreo. Las geovallas estáticas están siendo reemplazadas por volúmenes dinámicos que pueden actualizarse en tiempo real mediante enlaces de datos de alta velocidad (LTE/5G o satélite).
Control de vuelo integrado en la nube
Al conectar el sistema de control de vuelo a una infraestructura segura en la nube, los operadores pueden recibir actualizaciones del espacio aéreo en vivo. Si se emite una “Restricción Temporal de Vuelo” (TFR) mientras la aeronave está en el aire, la estación de tierra puede enviar las nuevas coordenadas directamente a los bloques lógicos del piloto automático. El sistema recalcula automáticamente su ruta para asegurar que permanezca dentro del nuevo volumen autorizado.
Estándares de certificación: DO-178C y DO-254
Para operar en el mismo espacio aéreo que la aviación tripulada, la aviónica de los UAS debe desarrollarse bajo estándares rigurosos.
- DO-178C (Software): este estándar garantiza que el software que rige la lógica de geofencing se desarrolle con un proceso documentado, trazable y probado. Elimina los “errores ocultos” que suelen plagar a los sistemas no certificados.
- DO-254 (Hardware): de manera similar, el hardware debe estar diseñado para soportar tensiones ambientales y fallos electrónicos. Cuando el geocaging se implementa dentro de un marco que cumple con la norma DO-178C, proporciona la “Alta Integridad” requerida por las autoridades de aviación para demostrar que la aeronave nunca abandonará su volumen designado.
Desafíos futuros: U-Space y trayectorias 4D
Al mirar hacia la década de 2030, la integración de los UAS en el U-Space (o UTM – Gestión de Tráfico No Tripulado) presenta una nueva frontera de desafíos.
Contención estratégica vs. táctica
- Geofencing estratégico: se refiere a la planificación de rutas y volúmenes previa al vuelo.
- Geofencing táctico: implica la integración de “Detección y Evitación” (DAA) en tiempo real. En el futuro, la geovalla no será una caja estática, sino una “burbuja móvil” (una trayectoria 4D) que proteja a la aeronave de otro tráfico cooperativo y no cooperativo.
Coordinación de enjambres y geocaging colaborativo
El siguiente paso en la integración es la capacidad de que múltiples aeronaves compartan datos de geofencing. Si una aeronave de un enjambre detecta una zona restringida, puede propagar esa información al resto de la flota a través de enlaces entre vehículos, permitiendo una evitación colectiva. Esto requiere una comunicación de latencia extremadamente baja y un procesamiento descentralizado dentro del ecosistema de control de vuelo.
Conclusión
La evolución del geofencing y el geocaging está pasando de una simple “comprobación de límites” a un ecosistema de seguridad de alta integridad y holístico. Al combinar hardware redundante, lógica de software determinista y fusión de sensores avanzada, estamos construyendo los cimientos para la próxima generación de Movilidad Aérea Urbana. El sistema de control de vuelo es el cerebro de la aeronave; para que sea verdaderamente profesional, debe ser capaz de gestionar su propia contención con el mismo rigor que un piloto humano.
