

Ver lección
 8 min
Introducción al Geocaging en UAS
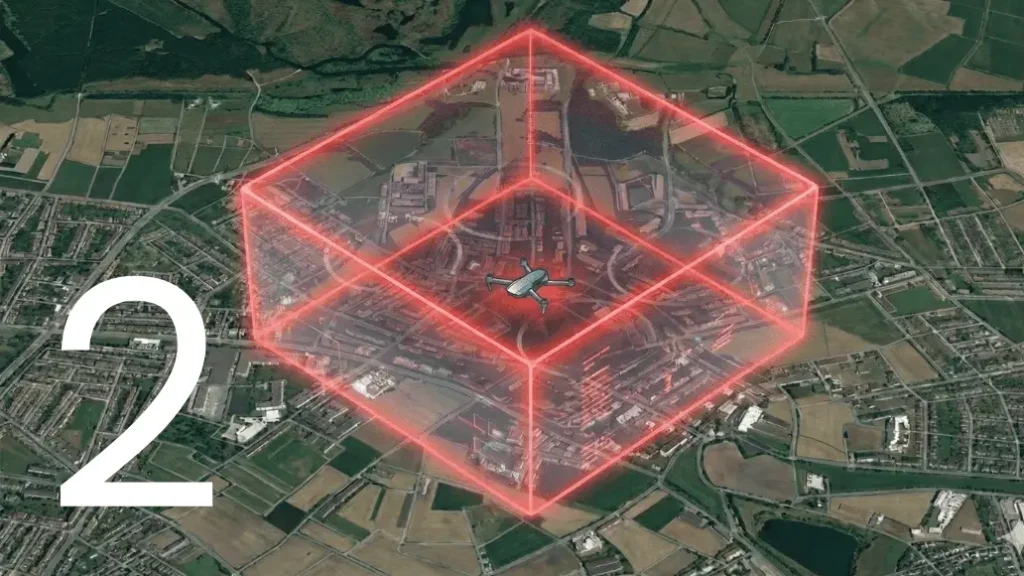
Concepto de Geocaging en el contexto del U-space
El Geocaging es un concepto de contención utilizado en sistemas de aeronaves no tripuladas (UAS) para garantizar que una aeronave opere estrictamente dentro de un volumen operativo tridimensional aprobado. En el contexto del U-space, según lo definido por EUROCAE ED-270, el geocaging respalda el objetivo fundamental de los servicios de U-space: permitir una integración segura, protegida y eficiente de los UAS en el espacio aéreo, especialmente en entornos donde coexisten múltiples usuarios.
A diferencia del geofencing básico, que a menudo se centra en evitar la entrada en áreas restringidas, el geocaging se ocupa principalmente de mantener al UAS dentro de un volumen predefinido que ha sido evaluado, aprobado y coordinado a través de los servicios de U-space. Este volumen se define normalmente durante la planificación de la misión y es coherente con las limitaciones del espacio aéreo, las autorizaciones operativas y las consideraciones de gestión del tráfico.
El papel de los estándares internacionales: ED-270
Aunque cada fabricante podría inventar su propia forma de contención, la industria confía en el estándar EUROCAE ED-270 para garantizar un nivel común de seguridad. Publicado en 2020, el ED-270 establece los Estándares de Desempeño Operacional Mínimo (MOPS) para la función de Geocaging.
El ED-270 es importante porque no solo dice “mantenga el dron en una caja”; define qué tan confiable debe ser esa caja. El estándar introduce tres grados de funcionalidad según el riesgo de la operación:
- Grado Bajo (Low Grade): Diseñado para misiones de bajo riesgo. Proporciona Alertas de Precaución (para advertir al piloto que un límite está cerca) y Avisos de Contingencia (cuando se cruza el límite).
- Grado Medio (Medium Grade): Incluye todo lo del Grado Bajo pero añade un mayor nivel de fiabilidad. Está diseñado para garantizar que el dron abandone su volumen de seguridad menos de una vez cada 10,000 horas de vuelo.
- Grado Alto (High Grade): El nivel más seguro, que requiere dos canales de control independientes. Esto significa que incluso si el autopiloto principal falla por completo, un segundo sistema independiente está allí para detener el dron antes de que abandone el margen de seguridad (buffer).
Papel de la seguridad del Geocaging en las operaciones de U-space
Consideraciones de Riesgo en Tierra
Uno de los objetivos centrales de seguridad en el U-space es la reducción del riesgo para las personas y la propiedad en tierra. El geocaging contribuye a este objetivo al asegurar que el UAS permanezca dentro de áreas evaluadas como aceptables para la operación prevista. Al imponer un volumen operativo estricto, el geocaging limita la extensión espacial de fallos potenciales, evitando que la aeronave derive hacia zonas pobladas o sensibles.
Riesgo de Aire e integración del espacio aéreo
El ED-270 pone gran énfasis en el conocimiento del espacio aéreo, la coordinación y la separación. El geocaging reduce la probabilidad de infracciones no intencionadas del espacio aéreo, particularmente en zonas controladas o de alto tráfico. Dado que los servicios de U-space dependen del conocimiento preciso de dónde se espera que operen los UAS, el geocaging ayuda a mantener la coherencia entre la operación planificada y el vuelo real.
Relación entre Geocaging y los servicios de U-space
Dentro del marco ED-270, el geocaging interactúa con varios servicios:
- Autorización de vuelo: El volumen aprobado puede implementarse a bordo como un geocage.
- Información de restricciones: Las restricciones dinámicas pueden dar lugar a actualizaciones del volumen del geocage.
- Información de tráfico: La contención predecible mejora la fiabilidad de los mecanismos de desconflictivación.
Segregación del espacio aéreo: el puente hacia la integración
El geocaging es la herramienta técnica que hace posible la Segregación del Espacio Aéreo. Hasta que las tecnologías “Detect and Avoid” (DAA) estén totalmente maduras, la forma más segura de volar misiones complejas es mantener a los UAS en volúmenes de aire donde otras aeronaves no tienen permitido entrar.
- Protección de la población: Permite mantener drones sobre áreas de baja población (como ríos o zonas industriales).
- Gestión del tráfico aéreo: Asegura que el dron permanezca en su “carril” asignado.
- Cumplimiento con SORA: Es una herramienta principal para abordar el Paso 9 de SORA (Consideraciones de áreas/espacio aéreo adyacentes), proporcionando la garantía técnica de que el dron no se convertirá en un peligro para las zonas contiguas.
Consideraciones técnicas y operativas
El geocaging depende de sistemas de posicionamiento a bordo, como GNSS combinado con sensores inerciales. Desde una perspectiva operativa, el geocaging debe estar:
- Correctamente configurado antes del vuelo.
- Ser coherente con los parámetros de la misión autorizada.
- Ser entendido por el operador como un mecanismo de apoyo, no como un sustituto de su responsabilidad.
