
Embention Showcases Latest Defense Innovations at MSPO and UNVEX
Embention presents Veronte KAI upgrades, expands defense partnerships, and showcases autonomous flight avionics at MSPO Poland and UNVEX Spain.

August 28, 2020
La integración de LoLaS (Sistema de Aterrizaje Local) con el autopiloto Veronte 1x ha sido una un completo éxito. Con el fin de apoyar las operaciones precisas y seguras de los drones, Internest proporciona LoLaS, una tecnología de posicionamiento redundante y diferente basada en el ultrasonido y UWB. Embention, el principal proveedor de autopiloto y componentes críticos para drones y la UAM, ha trabajado estrechamente con el equipo de Internest para la integración exitosa de LoLaS con el autopiloto Veronte 1x , asegurando un aterrizaje autónomo seguro y preciso, incluso en plataformas móviles.
LoLaS es un sistema integrado basado en componentes de hardware y firmware. Gracias a la fusión de múltiples tecnologías, LoLaS proporciona un posicionamiento preciso y fiable información sin importar la visibilidad, el clima o el medio ambiente.
El Autopiloto Veronte 1x es un sistema aviónico miniaturizado de alta fiabilidad diseñado para control avanzado de drones y vehículos no tripulados. Desarrollado de acuerdo con DO178C & DO254, Veronte 1x incorpora un conjunto de sensores de última generación y procesadores para permitir el vuelo totalmente autónomo de todo tipo de drones.
“La solución de Internest ha sido probada en varias plataformas y en un entorno complejo: de noche, con una situación ventosa hasta de 35 nudos, en plataformas móviles” dijo el director general de Internest Nicolas Sczaniecki. “Embention ha sido capaz de captar todo el potencial del sistema de posicionamiento de Internest permitiendo aterrizajes autónomos de precisión”.
LoLaS se puede usar tres modos diferentes con el Autopiloto Veronte 1x:
“En Embention usamos LoLaS con nuestro Autopiloto Veronte para proyectos tripulados y no tripulados. Lo hemos usado “boca abajo” para la recuperación y acoplamiento de drones en vuelo y, también, se ha integrado “boca arriba” para el aterrizaje autónomo de precisión en plataformas móviles”, dijo Javier Espuch, Business Manager de Embention.
La integración de LoLaS con el Autopiloto Veronte 1x lo convierte en la combinación perfecta para proporcionar aterrizajes autónomos seguros en proyectos donde se necesita alta precisión, permitiendo a los drones realizar aterrizajes autónomos incluso en entornos sin GNSS o con interferencias.
Receive news & updates
Embention presents Veronte KAI upgrades, expands defense partnerships, and showcases autonomous flight avionics at MSPO Poland and UNVEX Spain.
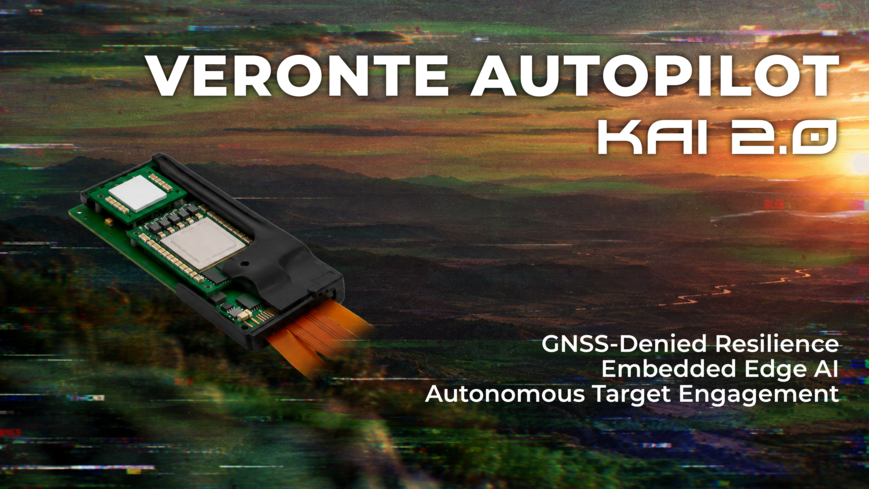
Discover Veronte KAI 2.2 with AI-based PNT, terminal guidance and scalable production for one-way drones in contested environments.

The iMEDCAP consortium proudly announces the successful completion of the live pilot demonstration of its autonomous tactical medical evacuation system at NATO’s Vigorous Warrior 2026 exercise.
