

Embention presenta en MSPO 2026 el FCC Veronte KAI actualizado para drones de ataque de un solo uso.
Descubre Veronte KAI 2.0 con PNT basado en IA, guiado terminal y producción escalable para drones de un solo uso en entornos disputados.
mayo 21, 2026
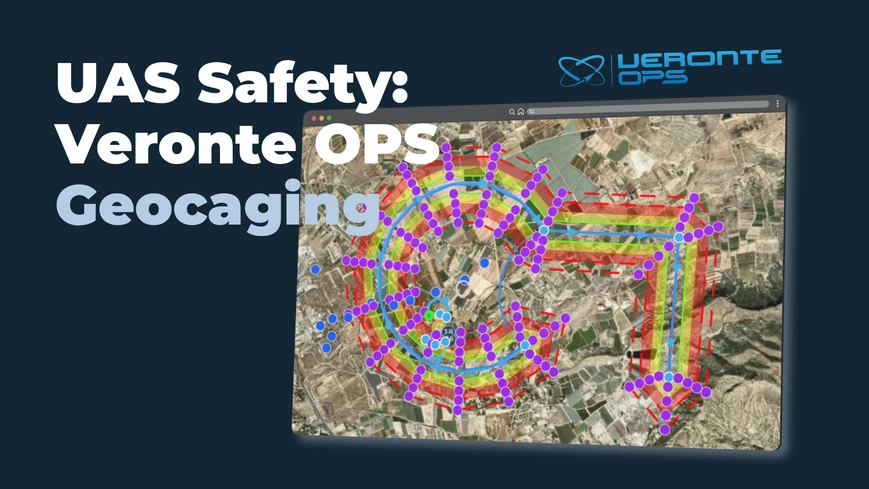
Garantizar la máxima seguridad en vuelo sigue siendo una prioridad absoluta en la industria de los sistemas aéreos no tripulados. Para responder a esta necesidad crítica, las últimas actualizaciones de software incorporan funciones avanzadas de contención dinámica en volúmenes tridimensionales. Las últimas capacidades de Geocaging integradas en Veronte OPS ofrecen a los operadores un control sin precedentes sobre los límites operacionales. Gracias a la definición de perímetros virtuales precisos, estas herramientas aseguran que la aeronave opere estrictamente dentro de las zonas autorizadas, activando automáticamente maniobras predefinidas del autopiloto o alertando al operador de forma inmediata.
El geocaging en sistemas UAS actúa como una capa de seguridad fundamental para las operaciones de vuelo modernas. Se trata de un avanzado sistema de contención tridimensional diseñado para mantener la aeronave dentro de un espacio aéreo definido específicamente para cada misión. Cuando el vehículo aéreo no tripulado se aproxima a los límites de ese espacio preestablecido, el sistema activa una serie de barreras virtuales.
El operador puede configurar cada barrera para desencadenar distintos eventos automáticos ejecutados directamente por Veronte Autopilots. De forma alternativa, el software también puede enviar alertas críticas inmediatas a la estación de control. Este enfoque multinivel garantiza que la aeronave no sobrepase accidentalmente el espacio aéreo asignado, asegurando además el cumplimiento de las normativas aeronáuticas.
Definir estos límites de seguridad es un proceso sencillo dentro del avanzado software de estación de control. En Veronte Ops, se usa la función específica “Create geocaging area” para delimitar manualmente las restricciones operacionales necesarias alrededor de una ubicación concreta. Esta interfaz intuitiva permite establecer zonas de vuelo seguras antes del despliegue, garantizando que todos los parámetros estructurales de seguridad y los eventos asociados a las barreras queden correctamente definidos y activos antes incluso de que el UAV despegue.
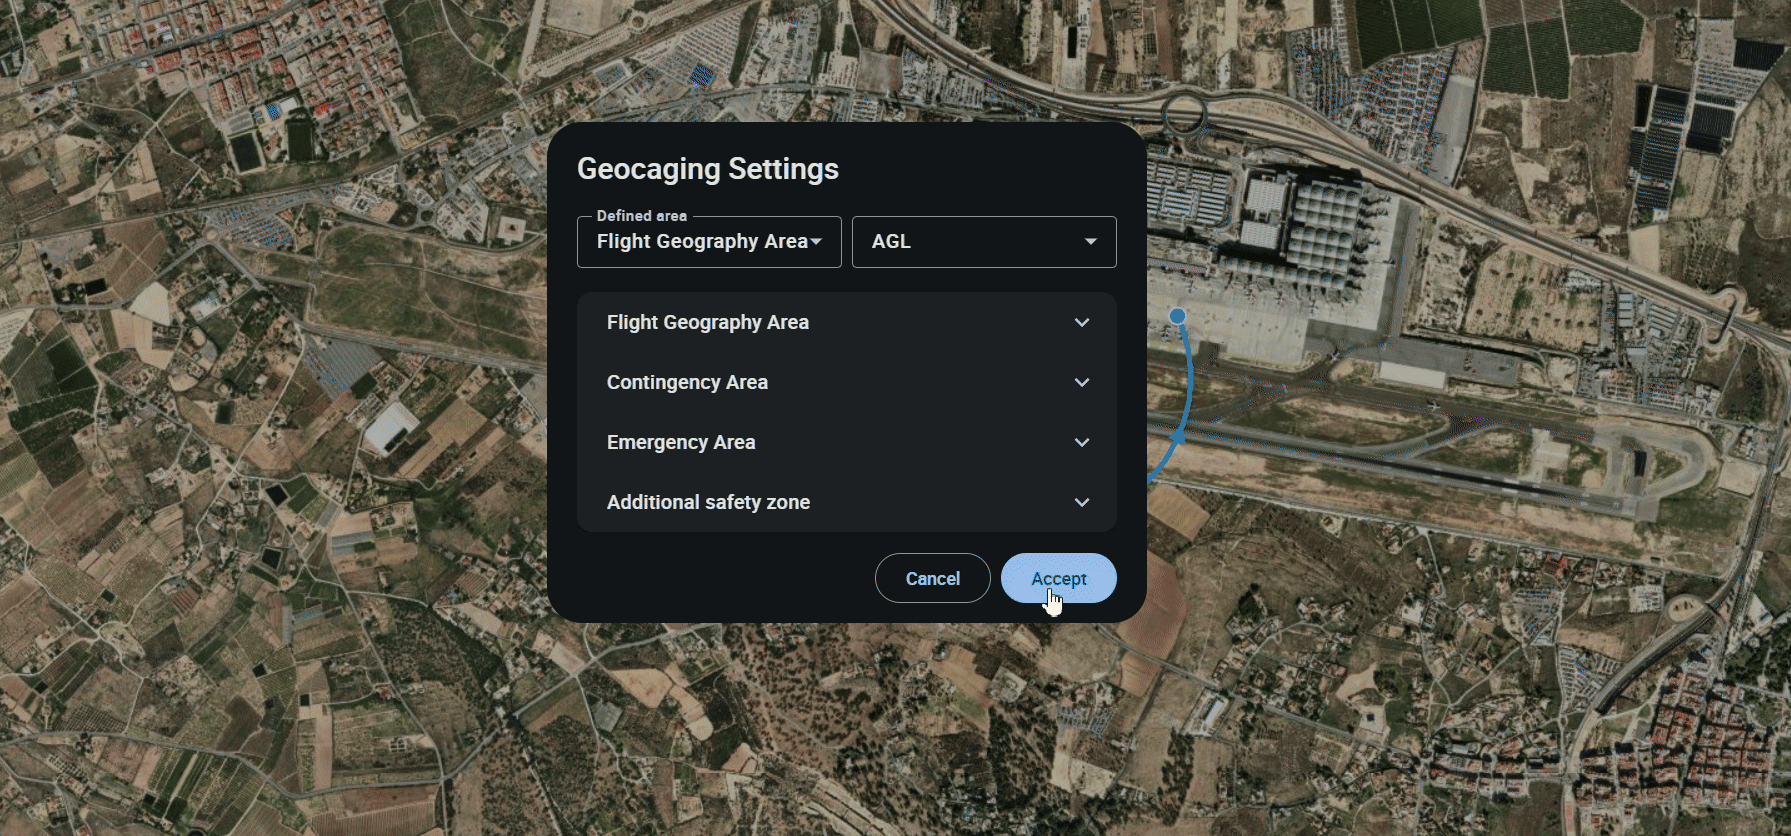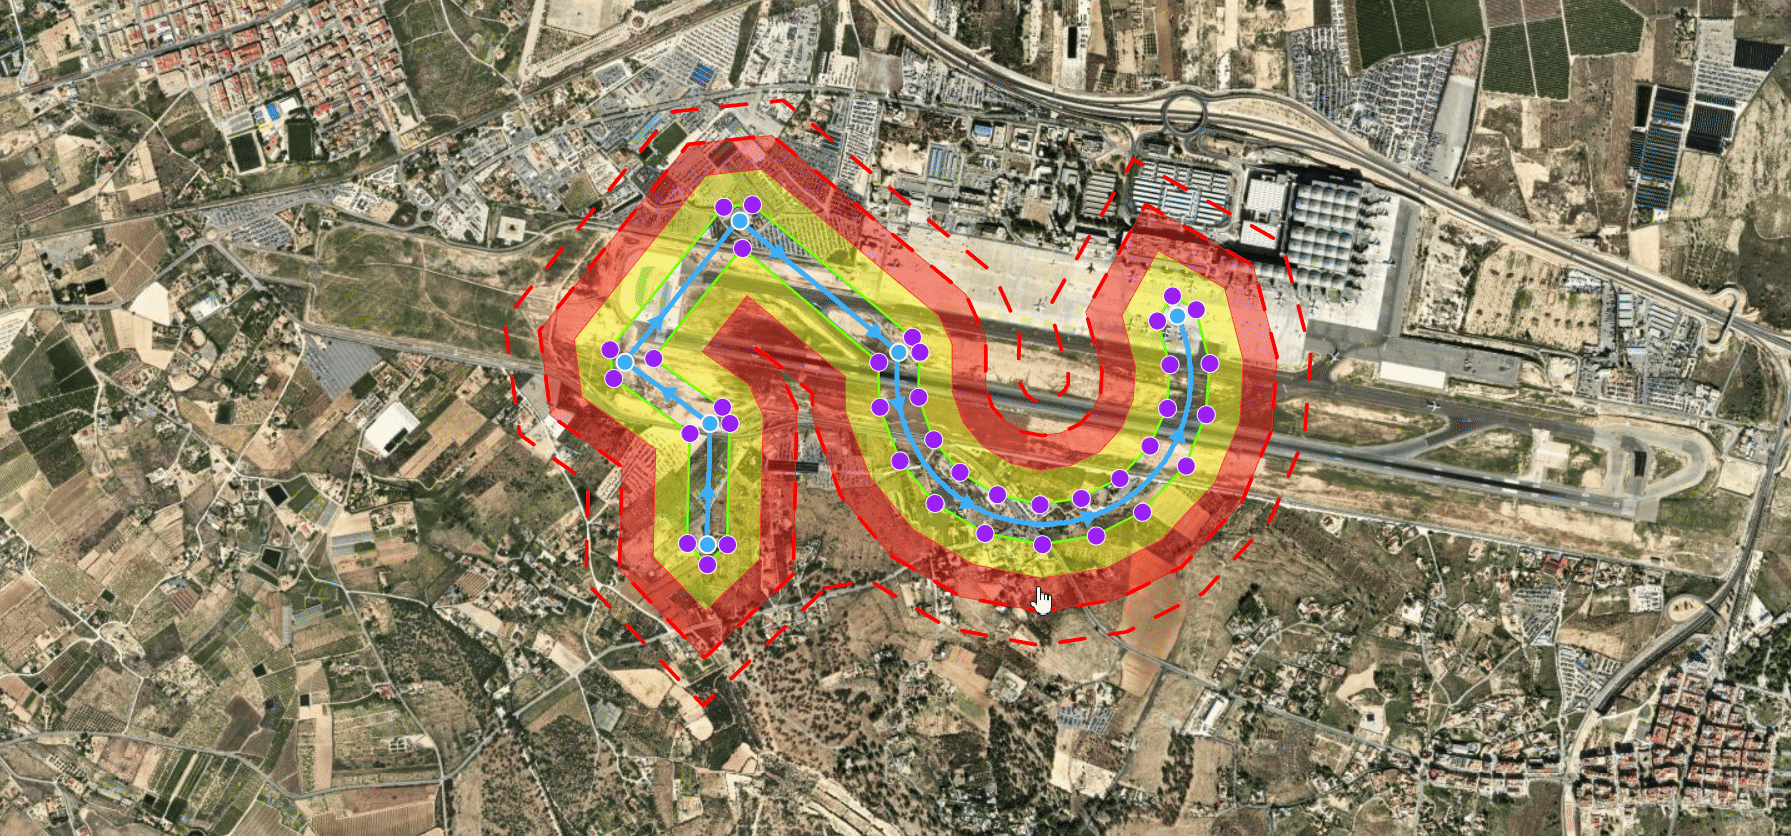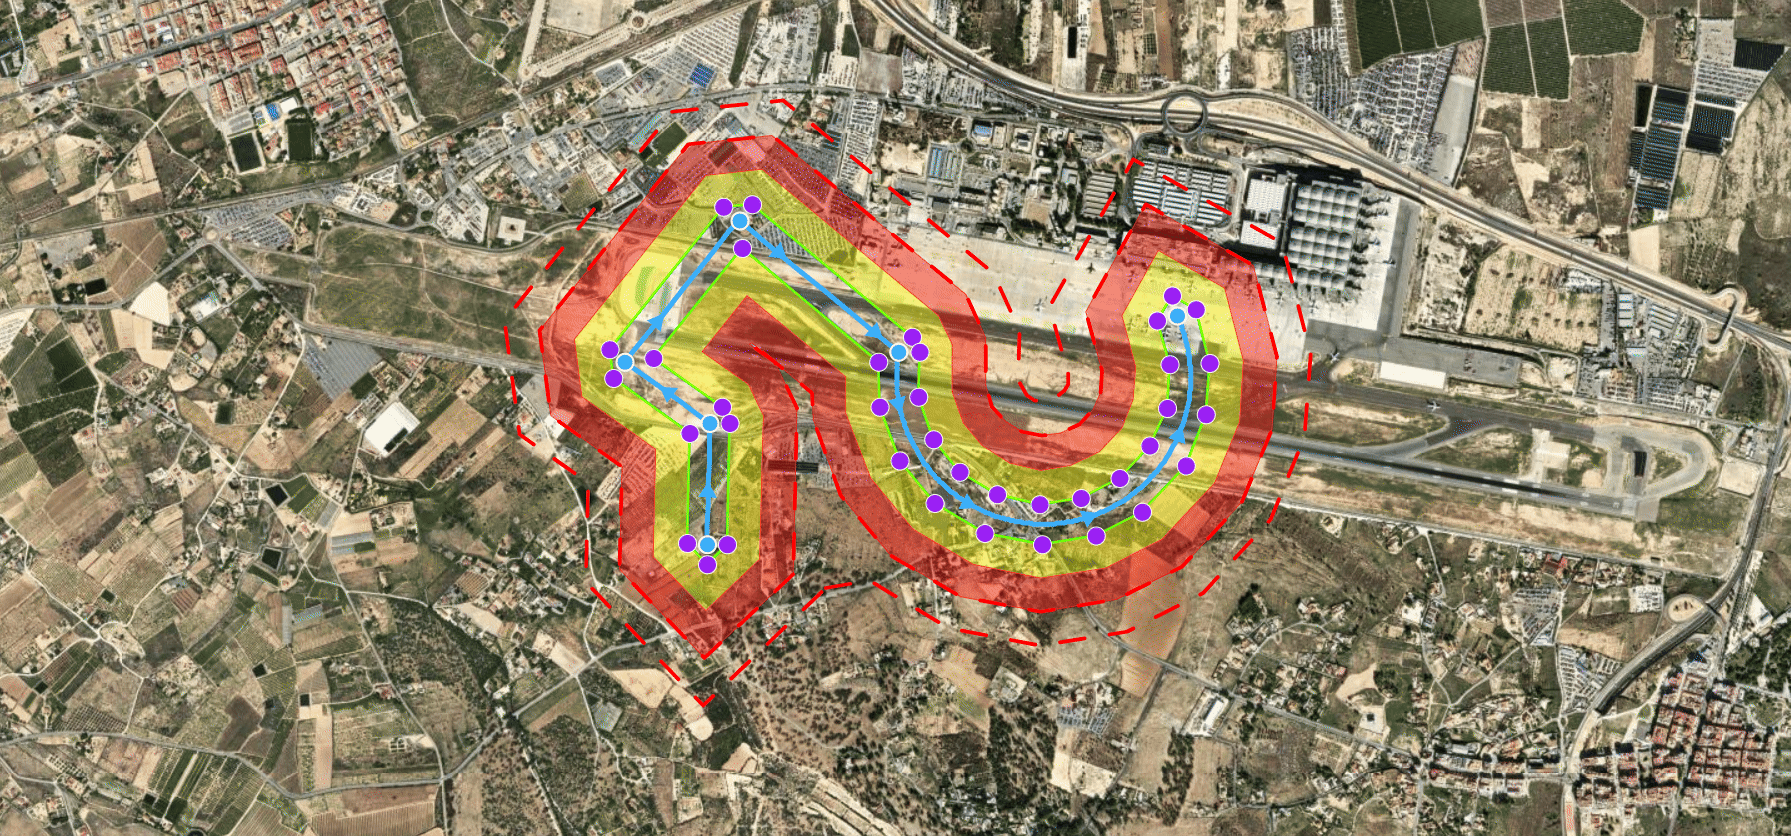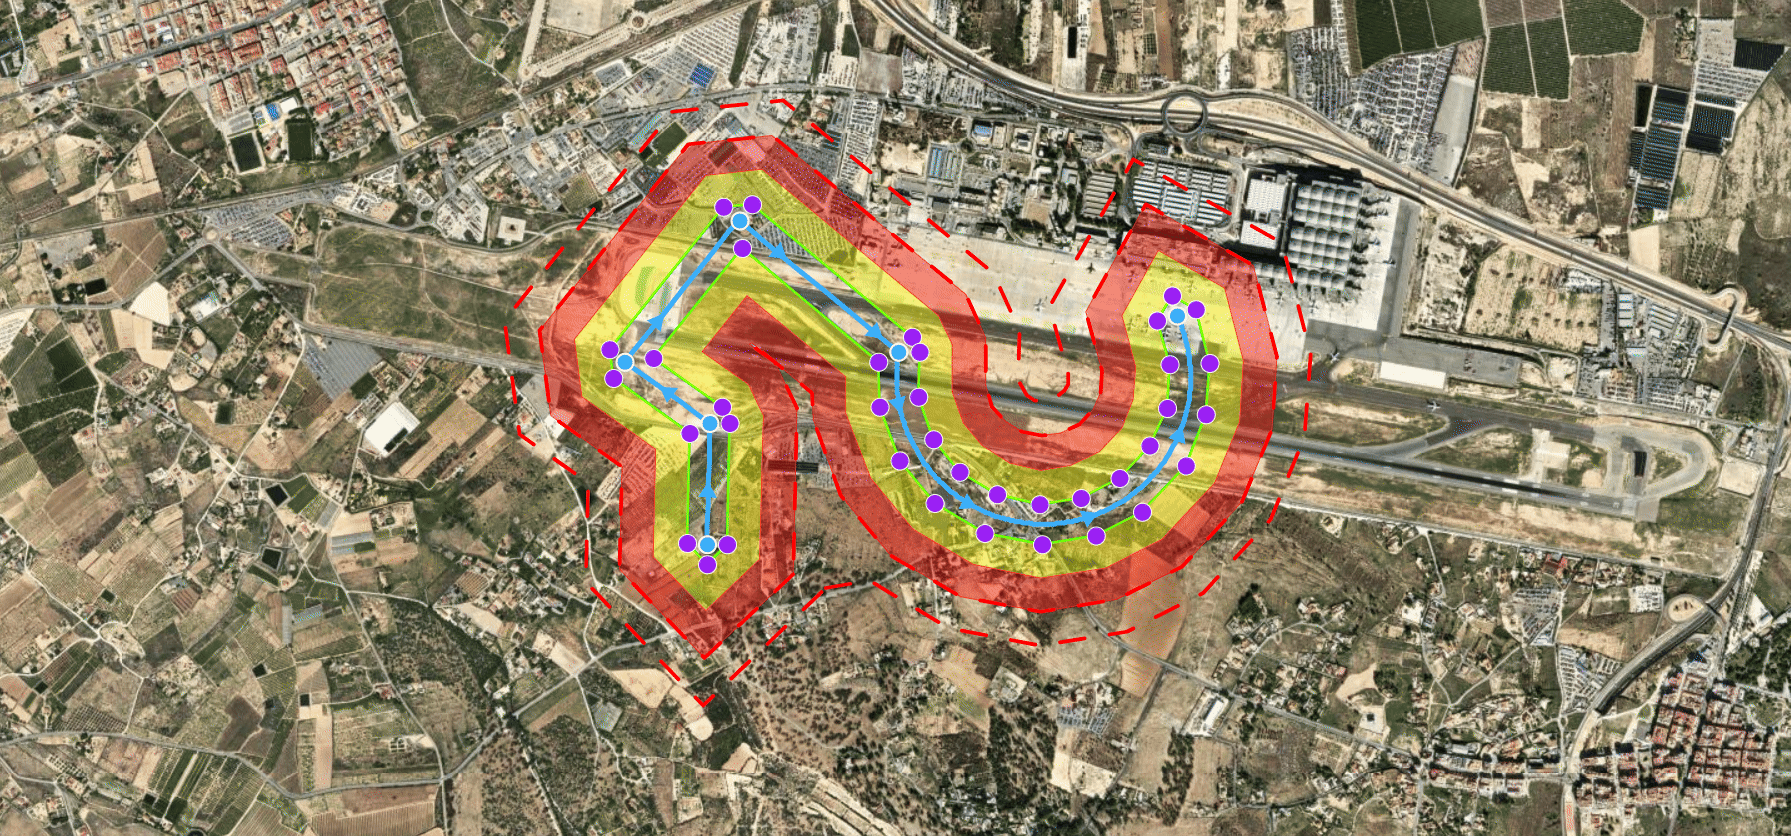
Para misiones dinámicas que cubren largas distancias, la funcionalidad “Geocaging on route” proporciona un flujo de trabajo mucho más eficiente y automatizado. En lugar de tener que dibujar manualmente una gran área estática, el sistema analiza la ruta de vuelo planificada y genera automáticamente un corredor de contención a lo largo del trayecto. El software sigue la ruta de manera secuencial, guiándose mediante las flechas de dirección que conectan cada waypoint.
La generación de este corredor de seguridad especializado requiere únicamente un proceso técnico simplificado de cuatro pasos:
1. Hacer clic derecho sobre un waypoint, preferiblemente el punto inicial de la ruta planificada.
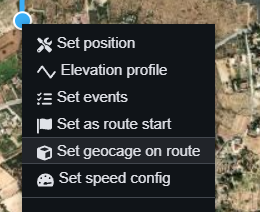
2. Introducir la distancia lateral de contención deseada en la ventana de diálogo.
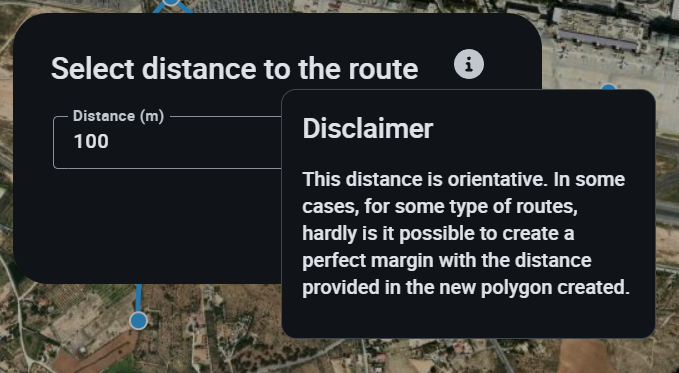
3. Ajustar las distancias específicas de cada barrera y los eventos de activación del geocaging según el perfil de riesgo de la misión.
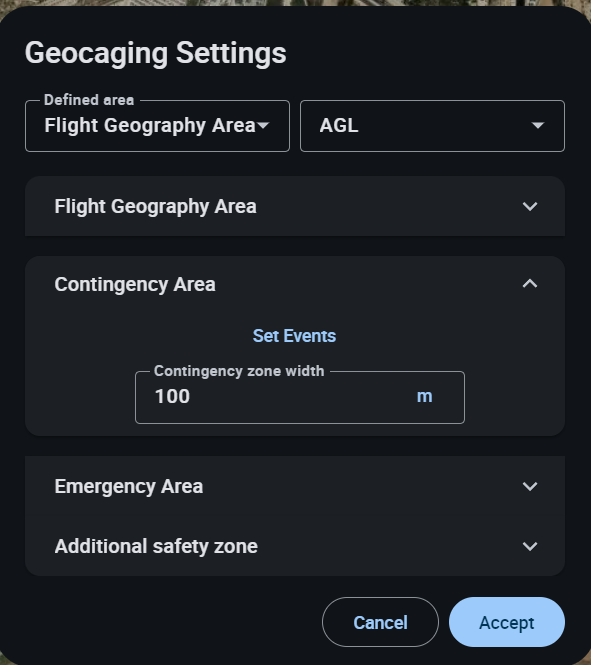
4. Confirmar la configuración para que el sistema genere automáticamente el área de contención alrededor de toda la ruta de vuelo.
Además, este avanzado algoritmo de automatización ha sido mejorado para ser totalmente compatible con planes de vuelo complejos que incluyan curvas pronunciadas y maniobras avanzadas. De este modo, incluso los perfiles de vuelo más exigentes quedan completamente protegidos dentro del volumen 3D generado.
A medida que el sector aeroespacial demanda plataformas cada vez más autónomas y seguras, la evolución continua del software de control de vuelo demuestra un firme compromiso con la excelencia operativa. Con la integración de estas capacidades de geocaging intuitivas y robustas en Veronte OPS, Embention proporciona a fabricantes de UAV y equipos de ingeniería herramientas de contención líderes en el sector. Combinadas con la fiabilidad de Veronte Autopilot, estas avanzadas soluciones de gestión de límites garantizan que cada misión crítica cumpla con los más altos estándares internacionales de seguridad, precisión e innovación tecnológica.

Receive news & updates
Descubre Veronte KAI 2.0 con PNT basado en IA, guiado terminal y producción escalable para drones de un solo uso en entornos disputados.

El consorcio iMEDCAP se complace en anunciar la realización con éxito de la demostración piloto en vivo de su sistema autónomo de evacuación médica táctica en el ejercicio Vigorous Warrior 2026 de la OTAN.

Descubre las aplicaciones y ventajas de los USV en exploración marina gracias al Veronte Autopilot 1x con un control autónomo eficiente.
