

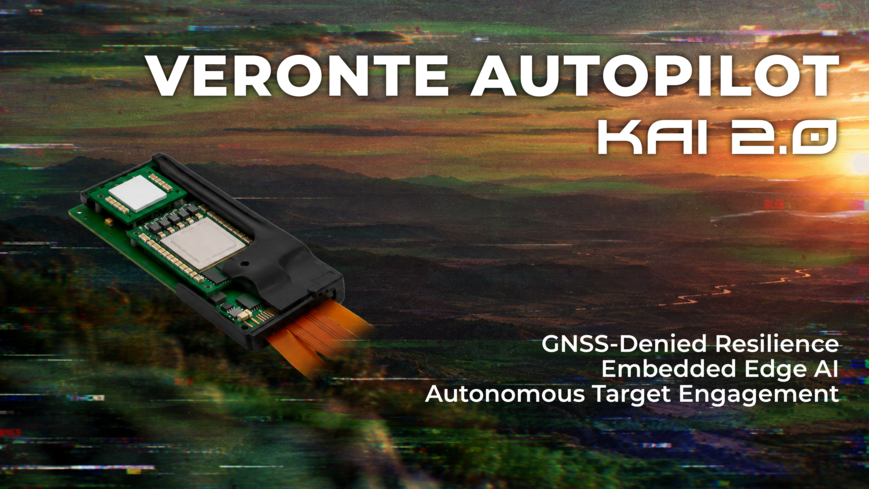
Embention presenta en MSPO 2026 el FCC Veronte KAI actualizado para drones de ataque de un solo uso.
Descubre Veronte KAI 2.0 con PNT basado en IA, guiado terminal y producción escalable para drones de un solo uso en entornos disputados.

julio 26, 2021
Embention lleva trabajando en el control de vehículos aéreos desde 2007. A lo largo de estos años, la compañía se ha involucrado en el control aeronaves tipo multirrotor, de ala fija, con rotores basculantes, convertiplanos, autogiros, etc. acumulando una amplia experiencia en la gestión de vuelo de cualquier diseño de vehículo.
La tecnología Fly-by-wire en Veronte Autopilot 4x permite controlar de forma segura la aeronave desde un joystick instalado en la cabina del piloto. Este sistema ha sido diseñado para controlar hasta 32 actuadores diferentes dentro de la aeronave, incluidos servos, motores eléctricos, frenos y otras superficies de control. Sin importar si el eVTOL funciona con motores eléctricos o motores de combustión.
Múltiples envolventes de vuelo pueden ser configuradas y personalizadas en este sistema fly-by-wire para eVTOL. Estas envolventes se adaptan automáticamente en vuelo a las condiciones ambientales, habilidades del piloto u otras variables predefinidas. Como resultado, esta tecnología fly-by-wire permite garantizar un vuelo cómodo para los pasajeros a bordo de la aeronave eVTOL, incluso volando con ráfagas de viento o durante las transiciones de vuelo.
El software configurable en Veronte Autopilot 4x incluye una herramienta de programación gráfica para personalizar fácilmente el rendimiento del autopiloto, lo que permite configurar las fases de control y crear estrategias de control personalizadas. Además, se pueden definir fases de transición específicas para que los controles de vuelo VTOL y los de vuelo hacia adelante funcionen simultáneamente, garantizando una transición suave y confortable.
Veronte Autopilot incluye una arquitectura redundante única que contiene tres núcleos de autopilotos completos funcionando en modo de procesamiento simultáneo (Lockstep Processing). En caso de considerarse conveniente, es posible agregar un 4º núcleo al módulo de gestión de redundancia. Esta tecnología tolerante a fallos permite ejecutar simultáneamente los algoritmos GNC (Guiado, Navegación y Control) de aeronaves eVTOL en todos los núcleos del autopiloto. En caso de fallo en uno de los núcleos, la lógica de votación descarta este núcleo de autopiloto asignando el control a otro de los autopilotos. Además, también es posible definir arquitecturas de sistema con redundancia distribuida utilizando la tecnología de Veronte Autopilot.
Esta solución fly-by-wire redundante es robusta a puntos de fallo único y compatible con sticks, botones de cabina y actuadores redundantes. Por lo tanto, la redundancia se puede extender a todos los sistemas críticos dentro de la aeronave.
En términos de certificación, Veronte Autopilot se desarrolla de acuerdo con los estándares DO178C, DO254 y DO160, lo que pone a disposición un paquete de datos de certificación completo. Este contiene la documentación necesaria para demostrar la fiabilidad del autopiloto en un proceso de certificación. Además, es posible generar ensayos de verificación específicos para la aeronave y la trazabilidad de los requisitos de sistema a requisitos de diseño se puede generar fácilmente utilizando el Entorno de Desarrollo de Embention, que automatiza el proceso de generación de documentación.
Además de las capacidades fly-by-wire, Veronte Autopilot 4x incluye otras funcionalidades esenciales para los eVTOL comerciales. Vuelo totalmente autónomo, 4G integrado, algoritmos para evasión de obstáculos y monitorización de flotas en la nube, son algunas de las ventajas presentes en Veronte Autopilot 4x.
Receive news & updates
Descubre Veronte KAI 2.0 con PNT basado en IA, guiado terminal y producción escalable para drones de un solo uso en entornos disputados.

El consorcio iMEDCAP se complace en anunciar la realización con éxito de la demostración piloto en vivo de su sistema autónomo de evacuación médica táctica en el ejercicio Vigorous Warrior 2026 de la OTAN.

Descubre las aplicaciones y ventajas de los USV en exploración marina gracias al Veronte Autopilot 1x con un control autónomo eficiente.
