

Ver lección
 8 min
Geofencing bajo el estándar ED-269.
El papel del Geofencing en el marco de la ED-269
El estándar EUROCAE ED-269 define el Estándar de Rendimiento Operativo Mínimo (MOPS) para el Geofencing de UAS. Establece los requisitos técnicos y operativos para los servicios de U-space, cuyo objetivo es permitir la integración segura y eficiente de los sistemas de aeronaves no tripuladas (UAS) en el espacio aéreo compartido. Si bien la ED-269 aborda principalmente las funciones a nivel de servicio y los intercambios de información, define explícitamente la función de Geo-awareness (Geoconsciencia), la capacidad a bordo que proporciona al piloto información sobre las restricciones del espacio aéreo.
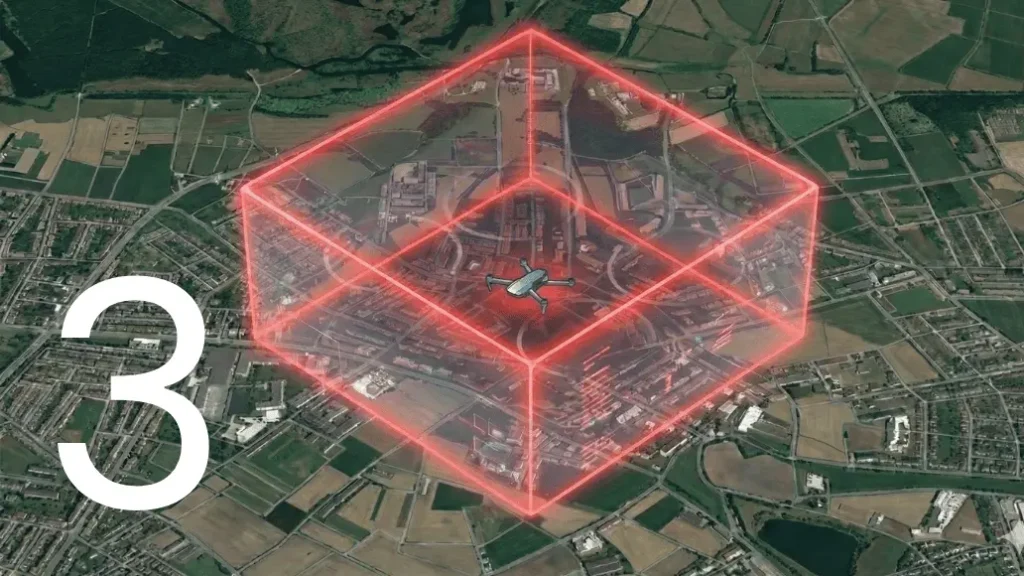
Dentro del marco de la ED-269, el geofencing se entiende como el uso de datos geográficos digitales para definir y hacer cumplir los límites laterales y verticales autorizados de una operación. Su propósito principal es garantizar que el UAS opere de acuerdo con las restricciones del espacio aéreo y las autorizaciones de vuelo gestionadas a través de los servicios de U-space. Según el estándar, el sistema debe procesar las Zonas UAS (según lo definido por el Reglamento (UE) 2019/945), que incluyen volúmenes operativos prohibidos, restringidos o personalizados. Por lo tanto, el geofencing contribuye directamente a la previsibilidad y fiabilidad del comportamiento del UAS, elementos esenciales para la coexistencia segura con otros usuarios del espacio aéreo.
Es importante enfatizar que la ED-269 proporciona requisitos de rendimiento en lugar de una arquitectura de hardware rígida. En su lugar, establece expectativas funcionales a nivel de sistema, como el requisito de que el sistema proporcione alertas al menos 10 segundos (o una distancia determinada por la dinámica del sistema) antes de una posible infracción. El geofencing actúa como un medio técnico de apoyo a nivel de aeronave, permitiendo que los operadores y los proveedores de servicios de U-space confíen en la premisa de que los volúmenes operativos aprobados serán respetados durante la ejecución del vuelo.
Geofencing y volúmenes operativos de U-space
Un concepto central en la ED-269 es la gestión de las restricciones del espacio aéreo y los volúmenes operativos a través de servicios de U-space como la autorización de vuelo, la información del espacio aéreo y la concienciación del tráfico. Estos servicios definen dónde y cuándo se permite operar a un UAS, teniendo en cuenta a otros usuarios del espacio aéreo, las restricciones y las condiciones dinámicas.
El geofencing desempeña un papel crítico al traducir estas restricciones gestionadas externamente en límites aplicables a bordo. El estándar requiere que el sistema maneje tanto los límites horizontales (laterales) como los verticales. Una vez que un volumen operativo ha sido aprobado y comunicado, el geofencing garantiza que el UAS permanezca dentro de ese volumen durante todo el vuelo. Esta alineación entre la intención planificada y el comportamiento real de la aeronave es fundamental para la desconflictación estratégica y para mantener la confianza en el sistema U-space.
Al imponer límites tanto laterales como verticales, el geofencing apoya la contención de la operación y reduce la probabilidad de infracciones involuntarias del espacio aéreo. La ED-269 especifica que el Límite Vertical debe estar referenciado a un dato común (normalmente EGM96 para la altura GNSS o presión barométrica), asegurando que el UAS no exceda el techo de su volumen autorizado ni penetre en niveles de vuelo protegidos. Esta contención no es solo un beneficio de seguridad para la operación individual, sino también un requisito a nivel de sistema que permite que los servicios de U-space funcionen de manera efectiva.
Datos digitales del espacio aéreo e integridad de la información
La ED-269 asume que las restricciones del espacio aéreo y las zonas geográficas de los UAS están disponibles en formato digital, lo que permite el procesamiento automatizado y la interoperabilidad. El estándar define un Modelo de Datos específico para estas zonas, requiriendo parámetros como el ID de la zona, el tipo (prohibido/restringido), los límites verticales (inferior/superior) y el periodo de validez.
Para que el geofencing funcione de manera fiable, el sistema a bordo debe ser capaz de recibir y aplicar datos de espacio aéreo autorizados y actualizados. Esto introduce requisitos importantes relacionados con la integridad y la gestión de los datos. Aunque la ED-269 no prescribe un modelo de datos específico para el autopiloto interno, está estrictamente alineada con el uso de formatos de datos aeronáuticos estandarizados comúnmente utilizados en la aviación.
Desde una perspectiva operativa, el UAS debe garantizar que los datos geoespaciales nuevos o actualizados se validen antes de ser utilizados en la lógica de control de vuelo. La ED-269 enfatiza la Frecuencia de Actualización y la Integridad de los datos de la Geo-Zona. Esto suele implicar el control de versiones, comprobaciones de integridad (como CRC o firmas digitales) y salvaguardias contra el uso de datos obsoletos o corruptos. El manejo fiable de los datos es esencial, ya que unos datos de geofencing incorrectos pueden dar lugar a comportamientos inseguros o no conformes, socavando los objetivos del U-space.
Geofencing preventivo e intervención en el control de vuelo
En el contexto de la ED-269, el geofencing es más efectivo cuando se implementa como una función preventiva, lo que significa que el sistema evita activamente que el UAS entre en un espacio aéreo donde no está autorizado a operar. El geofencing preventivo va más allá de los avisos o advertencias al piloto y requiere una interacción directa con el sistema de control de vuelo (Autopiloto).
Cuando el UAS se acerca al límite de su volumen operativo autorizado, el sistema de control de vuelo debe intervenir para evitar una violación. Esto es lo que el estándar denomina Intervención Automática del Control de Vuelo. Esto puede implicar limitar la velocidad, modificar la trayectoria de vuelo o anular las entradas del piloto que resultarían en una infracción. Tales intervenciones apoyan la contención de la operación y ayudan a garantizar que las desviaciones no se propaguen en conflictos de espacio aéreo más amplios.
Los MOPS de la ED-269 requieren que el sistema proporcione una Advertencia (una alerta de alta prioridad que requiere la atención inmediata del piloto) antes de que ocurra la intervención automática. El geofencing preventivo es particularmente relevante en entornos de U-space donde se gestionan múltiples operaciones de UAS simultáneamente. La contención predecible permite que los servicios de U-space confíen en la planificación estratégica y reduce la necesidad de una resolución de conflictos reactiva.
Interfaz Hombre-Máquina y responsabilidad del piloto
Aunque el geofencing puede operar de forma autónoma, la ED-269 se basa en el principio de que el piloto remoto sigue siendo el responsable de la operación. Por esta razón, el geofencing debe ir acompañado de una Interfaz Hombre-Máquina (HMI) clara y eficaz en la Estación de Control de Tierra (GCS).
Según el estándar, el piloto debe ser capaz de comprender la ubicación de los límites geográficos, la posición del UAS con respecto a esos límites y cualquier acción del sistema activada por el geofencing. La HMI debe mostrar:
- El estado actual de la función de Geo-awareness (Activa/Inactiva/Degradada).
- Indicaciones visuales de las Geo-zonas dentro de un rango mínimo de la posición del UAS.
- Retroalimentación clara cuando el sistema modifica o anula los comandos del piloto.
Sin una transparencia adecuada, las intervenciones automatizadas pueden generar confusión o pérdida de la conciencia situacional. Por lo tanto, el geofencing bajo la ED-269 debe verse como una función cooperativa, donde la automatización apoya al piloto manteniendo la claridad y la responsabilidad.
El geofencing como mitigación de seguridad
Aunque la ED-269 no define metodologías de evaluación de seguridad, el geofencing se utiliza ampliamente como una mitigación técnica dentro de marcos basados en el riesgo como SORA (Specific Operations Risk Assessment). Al limitar dónde puede volar físicamente el UAS, el geofencing reduce tanto el riesgo en tierra (al mantener el dron alejado de áreas pobladas) como el riesgo aéreo (al mantenerlo alejado de los corredores de aeronaves tripuladas).
Cuando se confía en el geofencing como mitigación primaria (por ejemplo, para reducir el Buffer de Riesgo en Tierra), su rendimiento e integridad se vuelven críticos. Los operadores deben poder demostrar que la probabilidad de abandonar el volumen operativo autorizado es lo suficientemente baja como para justificar la reducción de riesgo alegada. Esto refuerza la importancia de un diseño robusto, una monitorización adecuada y una integración cuidadosa con otros sistemas a bordo, siguiendo los requisitos de Contención establecidos en los MOPS.
Resumen
Bajo el estándar EUROCAE ED-269, el geofencing es una función habilitadora clave que apoya los objetivos del U-space al imponer el cumplimiento de los volúmenes operativos autorizados y las restricciones del espacio aéreo a través de datos y niveles de rendimiento estandarizados. Aunque no es explícitamente obligatorio para todas las categorías de vuelo, es esencial para lograr la previsibilidad, contención y seguridad necesarias para una integración escalable de los UAS.
Al traducir los productos de los servicios de U-space en límites a bordo aplicables con alta integridad, el geofencing cierra la brecha entre la gestión del espacio aéreo y el comportamiento de la aeronave. A medida que el U-space evolucione, el geofencing seguirá siendo un elemento fundacional para garantizar que los UAS operen de manera segura, responsable y en armonía con otros usuarios del espacio aéreo.
