Inversores Euronext | ALUAV | € 30.80

Autopilot 4x

SAIL I-VI & TC | Fail-Operational

Sistema de control redundante para drones y eVTOL que requieren certificación u operaciones en escenarios críticos. Desarrollado bajo los estándares DO-178C, DO-254 y DO-160G, con arquitectura fail-operational, no presenta puntos de fallo críticos.  

Autopilot 4x
Triple redundancia Triple redundancia
Diseño disimilar Diseño disimilar
Doble canal Doble canal
Tripulado o autónomo Tripulado o autónomo
Tierra, mar o aire Tierra, mar o aire

Arquitectura para certificación de eVTOL, drones y vehículos autónomos

Triple redundancia para vuelos autónomos o tripulados

Diseñado para certificación de aeronaves

Diseñado para certificación de aeronaves

Desarrollado según DO-178C y DO-254. La arquitectura está diseñada para DAL A en software y hardware y admite redundancia distribuida, para aeronaves tripuladas, Part 23 y Part 25, SC-VTOL y UAS certificados.
Unidad de gestión del vehículo

Unidad de gestión del vehículo

Su arquitectura de software flexible ejecuta todo tipo de programas además del control de vuelo. El 4x puede actuar a la vez como sistema de gestión del vehículo (VMS) y como controlador de vuelo, lo que reduce el número de equipos y el cableado a bordo.
Fly-by-wire y modos autónomos

Fly-by-wire y modos autónomos

El 4x admite control fly-by-wire pilotado para aeronaves tripuladas y eVTOL, y operación totalmente autónoma para UAS. Fases de control, transiciones y failsafes son configurables para tiltrotor, tiltwing, lift & cruise, multicóptero, helicóptero y ala fija.

Preparado para cualquier vehículo

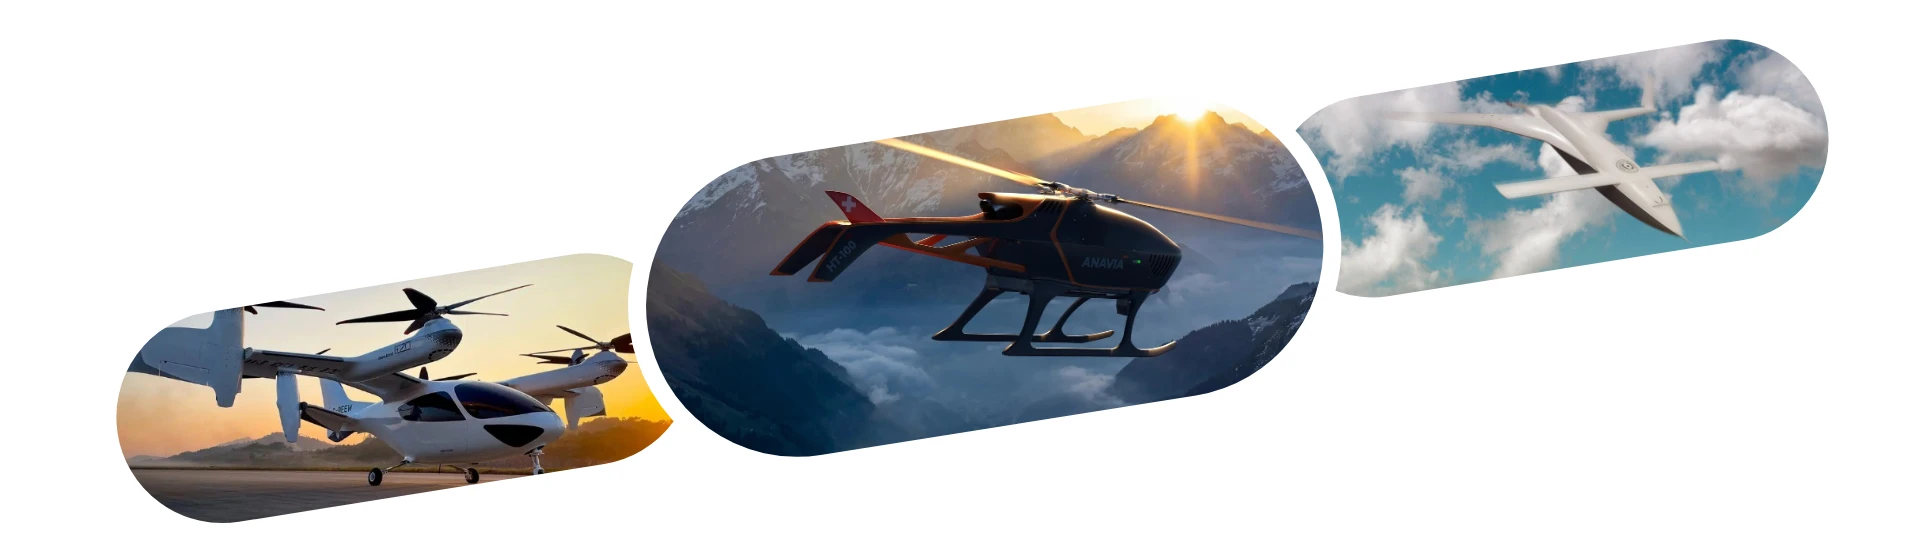
Veronte Autopilot 4x se adapta a cualquier configuración de aeronave: ala fija, VTOL, multirrotor, helicóptero, coaxial y eVTOL, además de UGV y USV. Todos pueden usar una sola unidad o varias en redundancia distribuida con una arquitectura común.

Controlador de vuelo redundante programable

Las herramientas de personalización dan al fabricante control total sobre el 4x. Leyes de control, navegación, failsafes, automatizaciones y lógica de misión se definen de tres formas, del diseño basado en modelos al software propio, según cada estrategia de certificación.

Diseño basado en modelos

Diseño basado en modelos

Leyes de control, navegación, failsafes y automatizaciones se crean con diagramas de bloques. El resultado es un Parameter Data Item (PDI) alineado con DO-331: la verificación de la capa de aplicación se centra en parámetros frente a requisitos, no en la cobertura estructural del código C.

Código C++ custom

Código C++ custom

Los algoritmos C/C++ propios se ejecutan en un núcleo dedicado como Custom Executable Object Code (EOC), junto al software certificado de Veronte, con el que comparten datos. No compiten por los recursos de la plataforma y se modifican y reverifican por separado.
Software totalmente personalizable

Software totalmente personalizable

El integrador puede ejecutar su propio software o RTOS en el canal Primary mientras el software certificado de Veronte actúa como monitor de seguridad en los canales Monitor y Recovery. La plataforma bare-metal es determinista y hay licencias BSL y SDK.

Navigate beyond GNSS.

Discover GNSS-denied navigation technologies in Veronte Autopilot.

Explore GNSS-denied navigation
  • Inertial navigation
  • Vision-based navigation
  • Terrain referencing
  • Alternative positioning references

Autopiloto para seguridad y certificación

Fabricado según los estándares de seguridad aeroespacial más exigentes, Veronte Autopilot 4x está diseñado para DAL A y es apto para aeronaves Part 23 y Part 25, powered lift (EASA SC-VTOL), UAS certificados y defensa. Diseñado para NDAA y la lista Blue UAS, con cadenas de suministro de confianza.

  • DO-178C y DO-254

    El desarrollo sigue ARP4754B y ARP4761A en sistemas y seguridad, DO-178C y DO-331 en software, DO-254 en hardware y DO-160G en entorno, con niveles DAL A. El software de plataforma cuenta con datapack de certificación: PSAC, PHAC, SAS, SCI, análisis de seguridad, informes de ensayo y toda la documentación necesaria.

  • SC-VTOL, Part 23 y Part 25

    Apto para aeronaves Part 23 y Part 25 y powered lift bajo EASA SC-VTOL, así como para UAS certificados y programas de defensa. La arquitectura da soporte a EASA SC Light UAS, operaciones SORA de SAIL alto y NATO STANAG 4703 para la certificación de UAS.

  • Enviromental test DO-160G

    La cualificación ambiental DO-160G cubre temperatura, vibración, choque, humedad, alimentación, rayo y susceptibilidad a RF. La unidad opera de -40 °C a 65 °C, con blindaje EMI/EMC y protección HIRF para condiciones de vuelo exigentes.
Redundancia embebida y/o distribuida

Redundancia embebida y/o distribuida

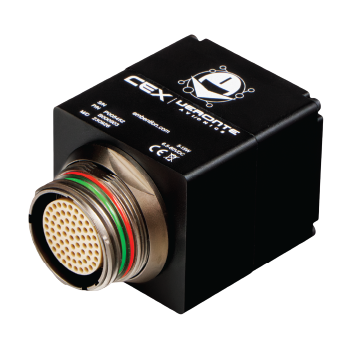
Veronte Autopilot 4x ofrece una amplia gama de entradas y salidas: RS232, RS485, CAN Bus, I2C, PWM, entradas y salidas analógicas y digitales. Todas las interfaces son fácilmente configurables para conectar dispositivos y subsistemas externos. El módulo Veronte CEX permite ampliar las I/O de forma sencilla en vehículos de gran tamaño y soporta arquitecturas de sistema complejas.  
Distribuida en toda la aeronave

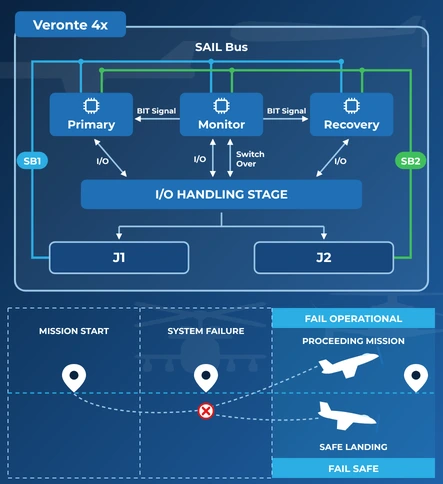
Para máxima supervivencia, dos o más unidades se instalan en zonas separadas del avión en redundancia distribuida (DRx), unidas por el SAIL Bus (CAN XL). Alimentaciones aisladas, buses duplicados y salidas de terminación de vuelo independientes eliminan todo punto único de fallo de la unidad. Ambas configuraciones valen para cualquier aeronave.

Conectividad de grado aeronáutico

ARINC 429 y Ethernet TSN

ARINC 429 y Ethernet TSN

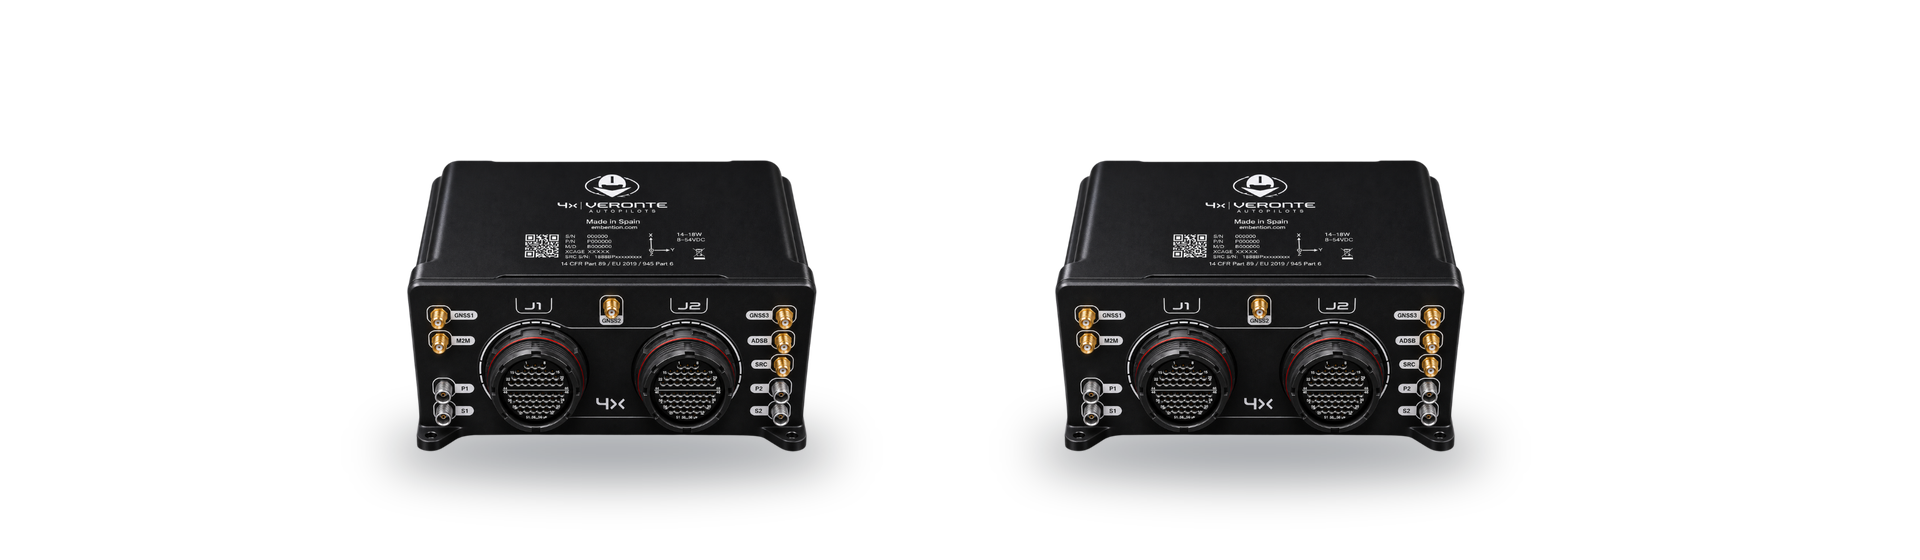
Interfaces de aviónica nativas conectan el 4x directamente a los sistemas de la aeronave: ARINC 429 con 4 transmisores y 8 receptores, 2 puertos Ethernet TSN y 8 puertos CAN FD, configurables como buses independientes o canales redundantes.

Todos los canales bus duplicados

Todos los canales bus duplicados

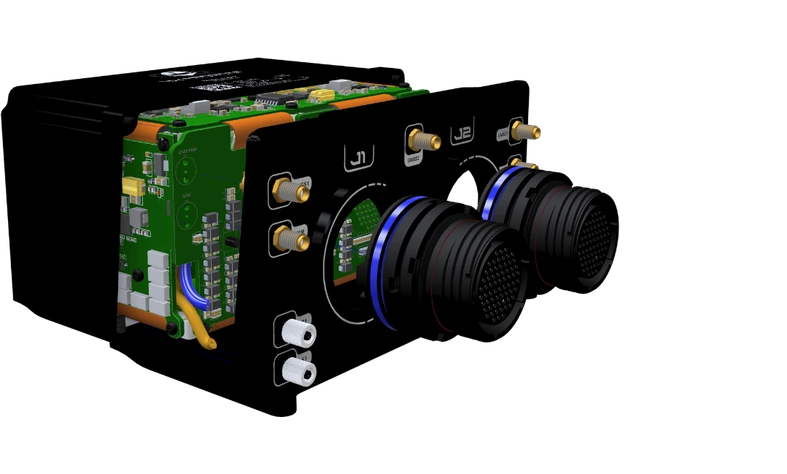
Dos conectores MIL-DTL-38999 (J1 y J2) llevan líneas RS232, RS485, CAN y E/S duplicadas y aisladas. Si se pierde un mazo de cables o un conector completo, el otro conector mantiene conectados todos los canales y la aeronave sigue volando.

Entradas de alimentación redundantes

Entradas de alimentación redundantes

Cuatro entradas, dos por conector, aceptan de 8 a 54 V DC y se conectan directamente a buses de 12, 28 y 48 V. La alimentación está cualificada según DO-160G Sección 16, Categoría B, a 28 V DC. Cada entrada admite una batería o regulador distinto: perder una línea no interrumpe la operación.

Compatibilidad con periféricos

Veronte Autopilot 4x se integra con el ecosistema Veronte y con equipos de terceros: terminales LOS, 4G/LTE, Satcom y Starlink, radar y visión para detect and avoid, aviónica ARINC 429 y TSN, y actuadores y ESC CAN FD.

Compatibilidad con periféricos
Aerobits
Ainstein
ASPEN AVIONICS
Gotonomi
Pegasus
Sagetech
Silvus
Skytrac
Swiss-Airdata
ULTRAMOTION
Vectornav
Volz

Capacidades avanzadas de autonomía, seguridad e integración

Funciones avanzadas de autonomía, navegación y seguridad para aeronaves tripuladas y no tripuladas, integradas en cada Veronte Autopilot 4x.

Navegación sin GNSS ▾

La navegación inercial combinada con estimación de viento minimiza la deriva de posición cuando el GNSS se pierde o sufre interferencias. Puede añadirse navegación Veronte Vision PNT o IMU FOG para mejorar aún más la precisión en entornos sin GNSS.

Rumbo GNSS redundante ▾

Tres receptores GNSS con rumbo nativo ofrecen dos fuentes independientes de rumbo GNSS para obtener rumbo y actitud precisos sin depender solo de los magnetómetros, lo que reduce la sensibilidad a interferencias magnéticas. Tomas pitot y estáticas redundantes aportan datos de aire fiables.

Control de enjambres y multidron ▾

Admite varias aeronaves y estaciones de control en una red compartida. El módulo SRC integrado permite el vuelo en formación con posicionamiento relativo, misiones coordinadas y el traspaso de aeronaves entre operadores sin interrupciones.

Fly-by-camera ▾

Se conecta a un gimbal para que la aeronave siga la dirección de apuntamiento de la cámara y el operador guíe el vuelo de forma intuitiva. La altitud puede mantenerse o ajustarse según la orientación del gimbal.


Sense & avoid ▾

Algoritmos de evitación embebidos ajustan la ruta en tiempo real para evitar tráfico y obstáculos. La detección usa el módulo ADS-B integrado y puede ampliarse con sistemas externos de radar y visión.

ADS-B y Remote ID internos ▾

Los módulos ADS-B y Remote ID integrados funcionan en modo In y Out, emiten la posición de la aeronave y reciben el tráfico cercano. El módulo SRC (Short Range Communications) integrado puede configurarse como Remote ID, conforme a FAA 14 CFR Part 89 y al Reglamento UE 2019/945 Parte 6, o para enjambres y vuelo en formación.

Registrador de datos de vuelo integrado ▾

Cada canal registra los datos de vuelo en su propia memoria interna, apta hasta -40 °C. Variables y frecuencias de registro son configurables, con registro continuo o por eventos para el análisis posvuelo y las evidencias de certificación.

Conectividad LOS y BLOS ▾

Compatible con enlaces de datos LOS y comunicaciones BLOS mediante el módem LTE integrado con eSIM, Satcom o Starlink. Pueden configurarse canales redundantes para enlaces críticos, gestión de flotas e integración UTM.

Integración con ordenador de misión ▾

Los ordenadores de misión a bordo se conectan mediante STANAG 4586 para enviar órdenes de alto nivel, recibir datos en tiempo real y ejecutar algoritmos avanzados de autonomía, mientras el 4x mantiene la autoridad total sobre el control de vuelo.

Geofencing, geocaging y FTS ▾

El geofencing y el geocaging nativos mantienen la aeronave dentro del espacio aéreo autorizado y fuera de zonas restringidas, con datos de geozonas conformes a EN 4709-003 y EUROCAE ED-269. Una salida de terminación de vuelo independiente (FTS) actúa como salvaguarda ante un fallo total del sistema.

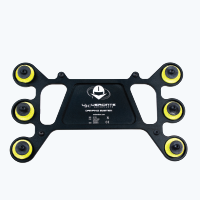
4x Damping System 1.8

4x Damping System 1.8

Sistema de amortiguación para 4x Veronte 1.8. Montaje de aluminio con aislamiento de vibraciones mediante espuma.

Dev Harness 4x 1.8

Dev Harness 4x 1.8

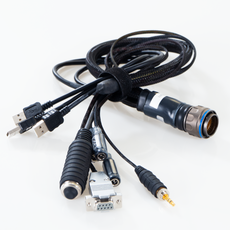
Cableado de desarrollo para 4x Veronte Autopilot 1.8 con conector circular. Incluye 3x USB, 1x puerto serie RS232, 3x entradas de alimentación, conector de joystick y switch de mantenimiento.

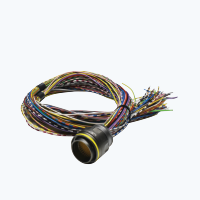
Harness Yellow 68P

Harness Yellow 68P

Cableado amarillo 68P con conector circular y cables de 50 cm. Válido para puerto auxiliar de Veronte Autopilot 4x.